

Firmware
Real-Time Operating System (RTOS): FreeRTOS trên ESP32
Hướng dẫn dùng FreeRTOS trên ESP32 cho firmware multitasking: tạo task, truyền dữ liệu bằng queue, dùng notification, mutex và kiểm tra stack theo cách dễ bắt đầu.
7 phút đọc
Bài viết
Nhật ký mới nhất
Hướng dẫn thực tế để nối modem NB-IoT/LTE-M với ESP32: chọn mạng, cấp nguồn, đấu UART, dùng TinyGSM và gửi telemetry đầu tiên.
Hướng dẫn dùng FreeRTOS trên ESP32 cho firmware multitasking: tạo task, truyền dữ liệu bằng queue, dùng notification, mutex và kiểm tra stack theo cách dễ bắt đầu.
Hướng dẫn thực tế về Modbus TCP, Modbus RTU qua RS-485 và cách kết nối ESP32 với PLC cho các prototype Industrial IoT đáng tin cậy hơn.
Hướng dẫn thực tế lập trình RISC-V trên ESP32-P4: cài ESP-IDF, chọn target esp32p4, build project đầu tiên, nạp USB và hiểu kiến trúc dual-core.
Hướng dẫn thiết kế OTA an toàn cho ESP32 và STM32, từ partition, image có chữ ký, rollback, rollout theo nhóm đến delta update.
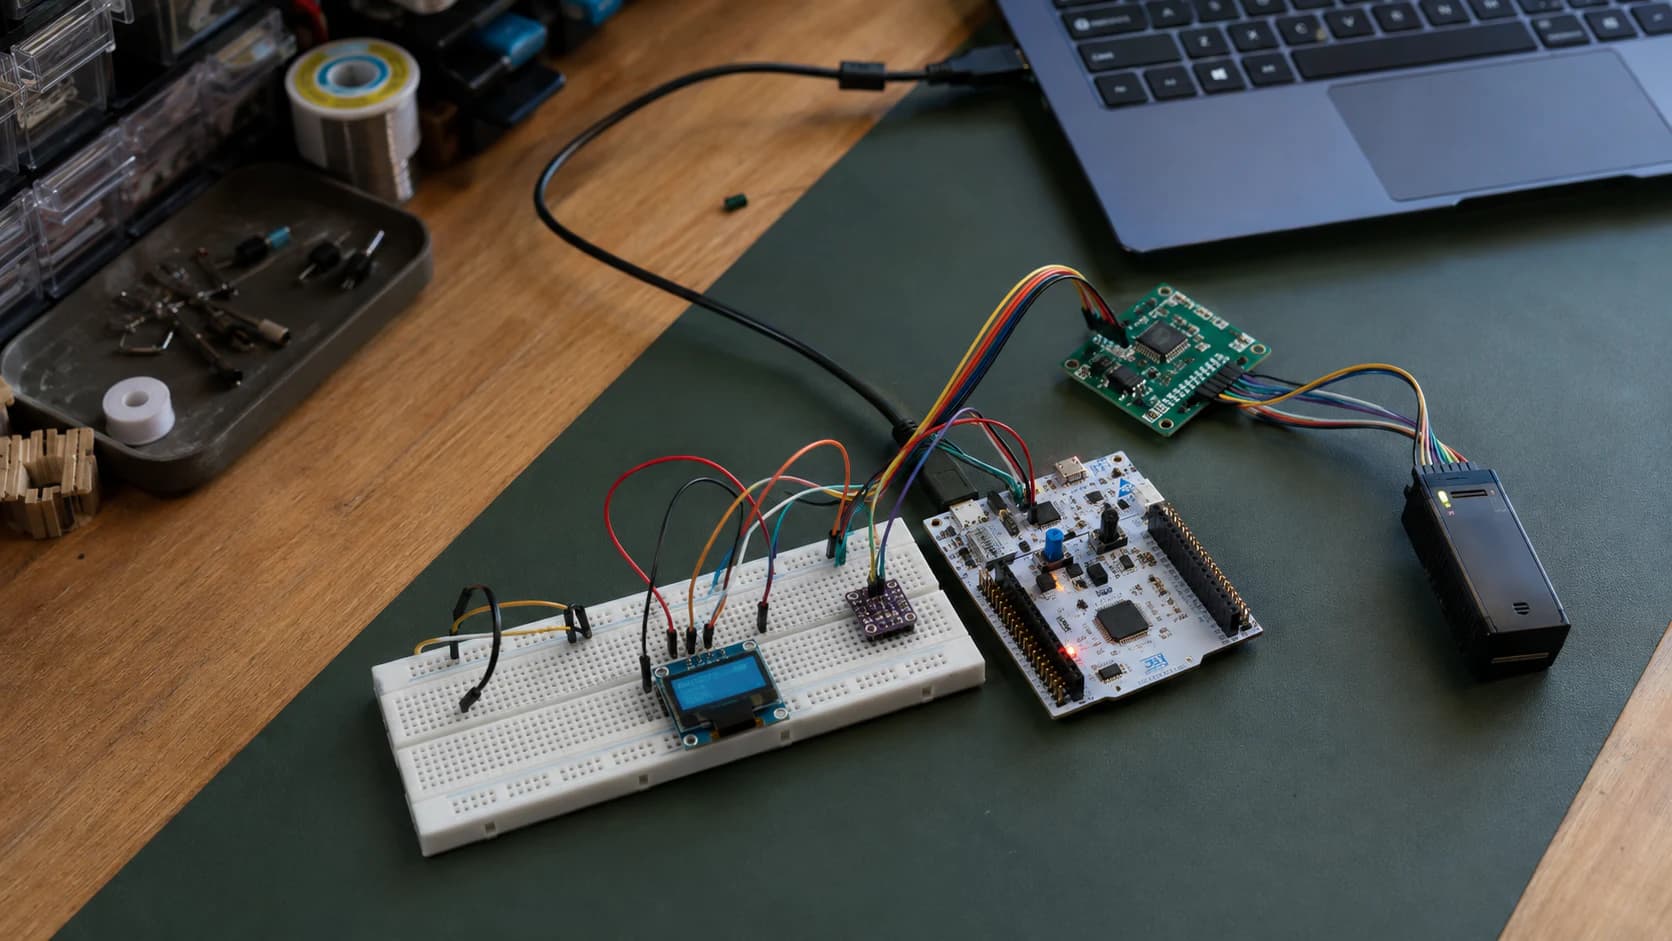
Tìm hiểu ba giao tiếp phổ biến trên STM32: dùng UART để debug, I2C để đọc cảm biến và SPI để kết nối màn hình hoặc bộ nhớ bằng STM32CubeIDE và HAL.
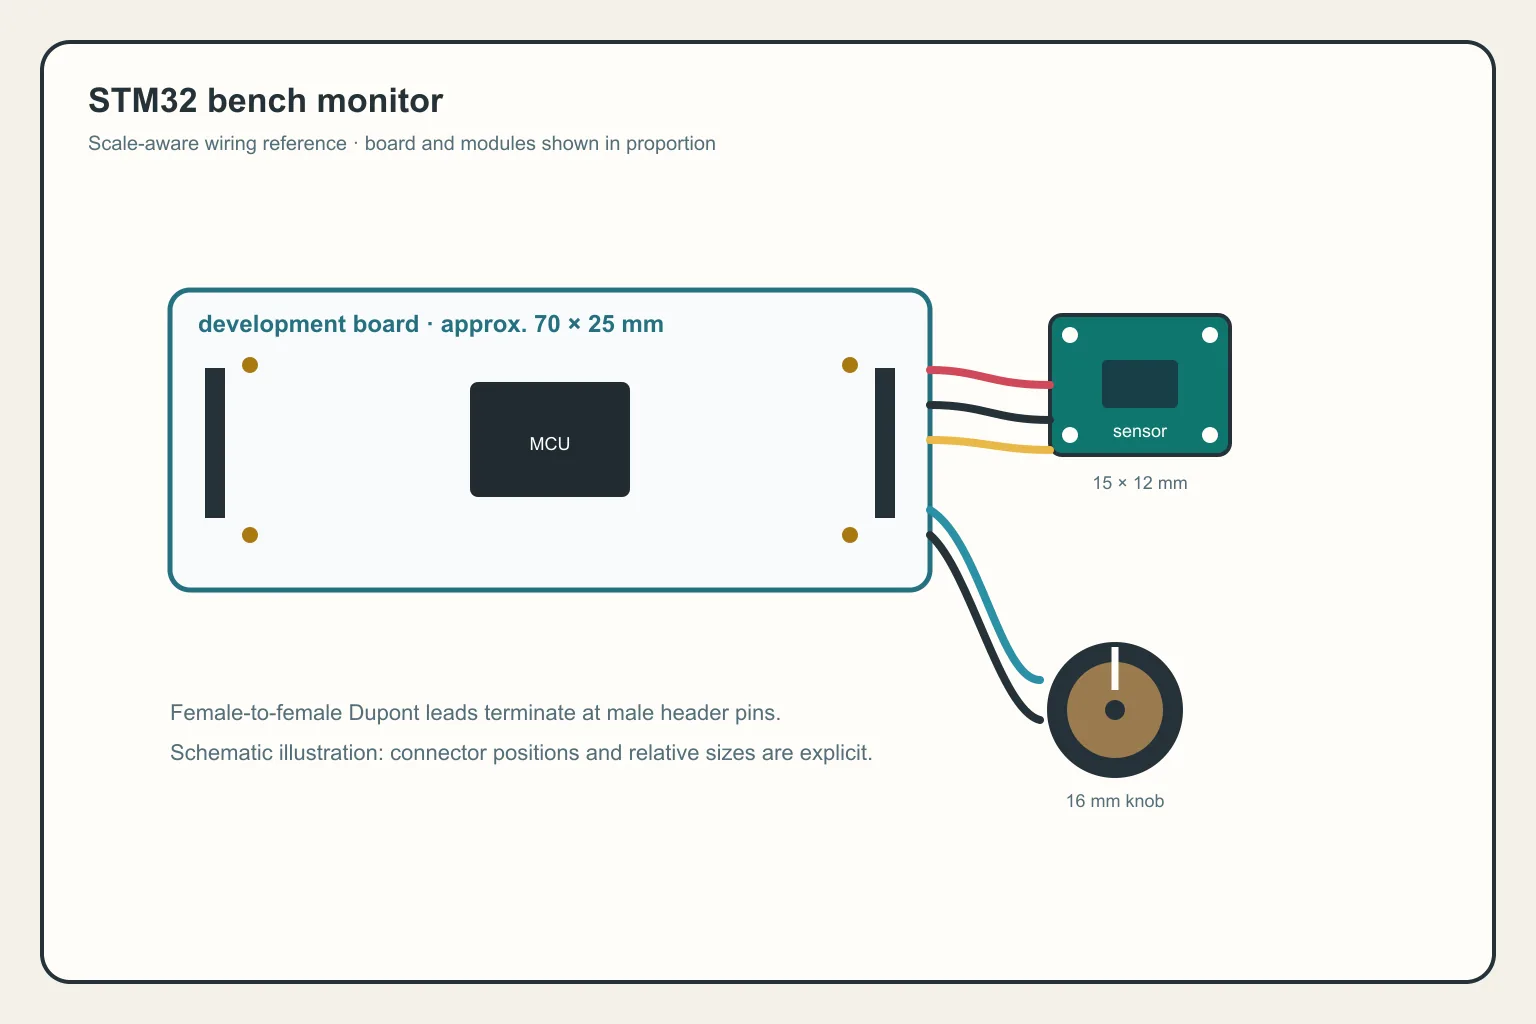
Ghép timer, ADC, DMA, PWM, I2C và UART thành một STM32 bench monitor nhỏ với kiến trúc firmware rõ ràng, xử lý lỗi và hướng mở rộng cho project thực tế.
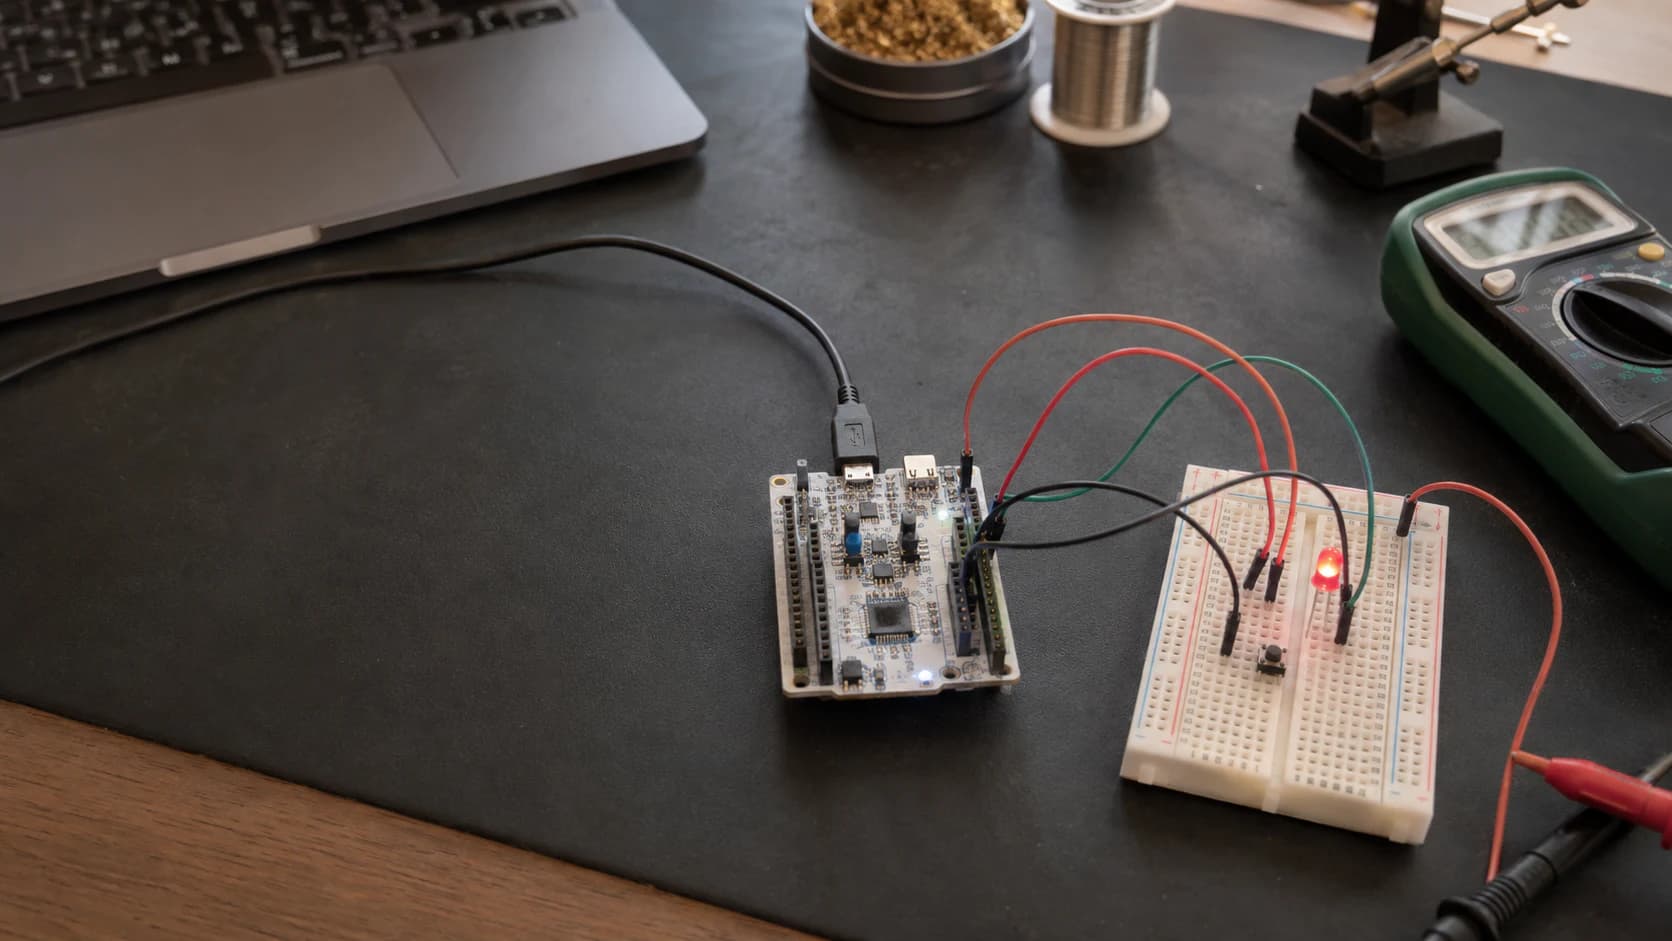
Học cách cấu hình GPIO, bắt sự kiện nút nhấn bằng EXTI interrupt và tạo nhịp định kỳ bằng timer trên STM32CubeIDE với board NUCLEO-G071RB.
Học cách đọc tín hiệu analog bằng ADC, điều khiển độ sáng LED bằng PWM và chuyển nhiều mẫu dữ liệu qua DMA trên STM32CubeIDE với HAL.
GPT-6 Astra có thể làm PCB trong KiCad đến đâu? Phân tích demo, EEBench, các công cụ open-source và lý do route xong vẫn chưa phải production-ready.
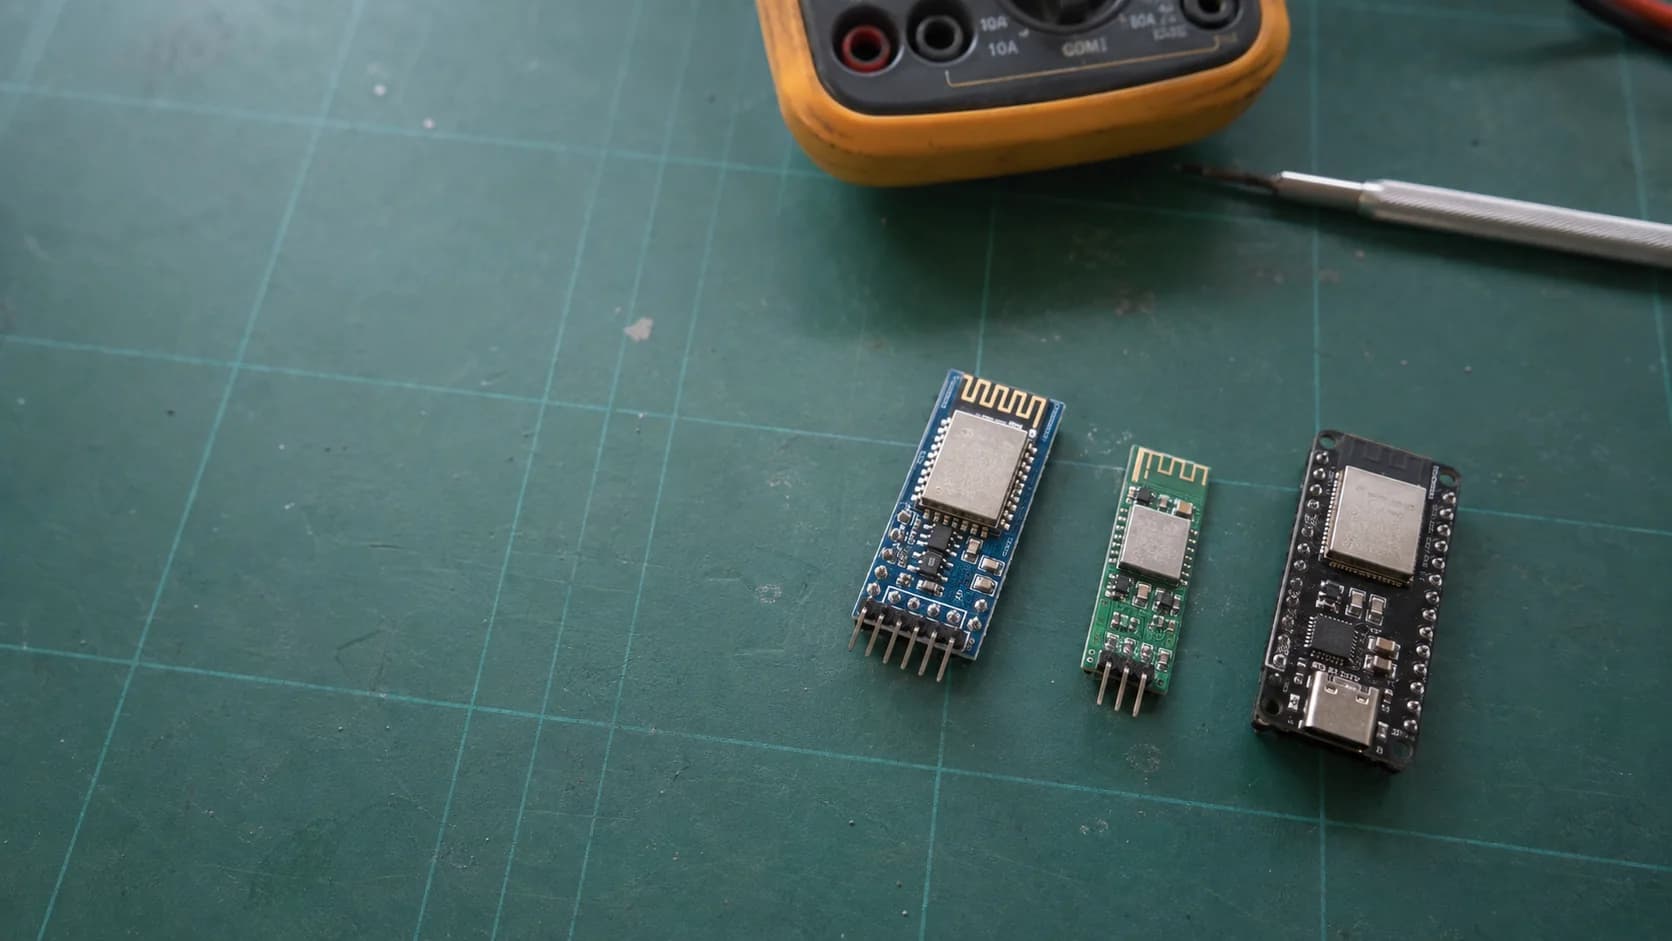
So sánh HC-05, HM-10 và module BLE 5.0 theo Bluetooth Classic, BLE GATT, UART, điện thoại, khoảng cách, điện năng và khả năng mở rộng cho Arduino, ESP32 và IoT.
Hướng dẫn thực tế để bắt đầu dự án wearable với nRF52840 và BLE: chọn phần cứng, thiết kế GATT, dùng Zephyr và đo pin đúng cách.
Tìm hiểu STM32, phân biệt chip, module và development board, rồi chọn một board phù hợp để học GPIO, HAL, STM32CubeIDE và firmware nhúng từ những bước đầu tiên.
So sánh wake word microWakeWord, Google Assistant và Alexa theo kiến trúc, quyền kiểm soát, độ riêng tư, phần cứng và khả năng dùng trên ESP32-S3.
Kết nối ESP32 với Wi-Fi, lấy địa chỉ IP và tạo web server nội bộ để xem nhiệt độ, độ ẩm, áp suất BME280 trên trình duyệt.
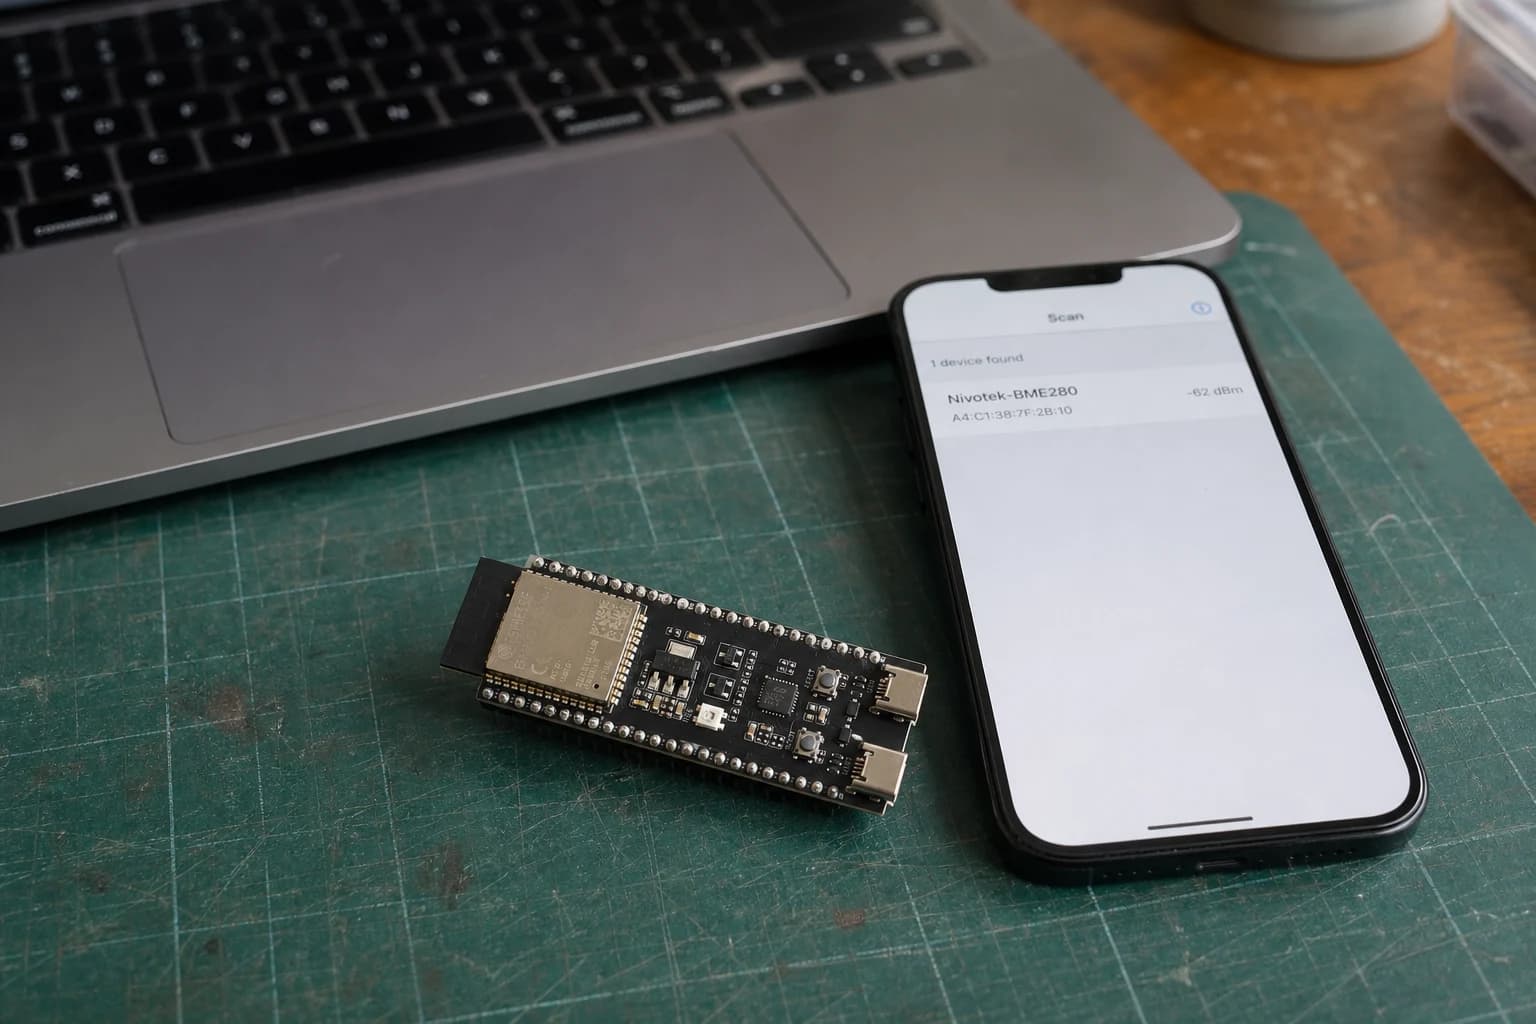
Làm quen ESP32 BLE, GATT service và characteristic qua project gửi dữ liệu BME280 tới điện thoại bằng Read và Notify.
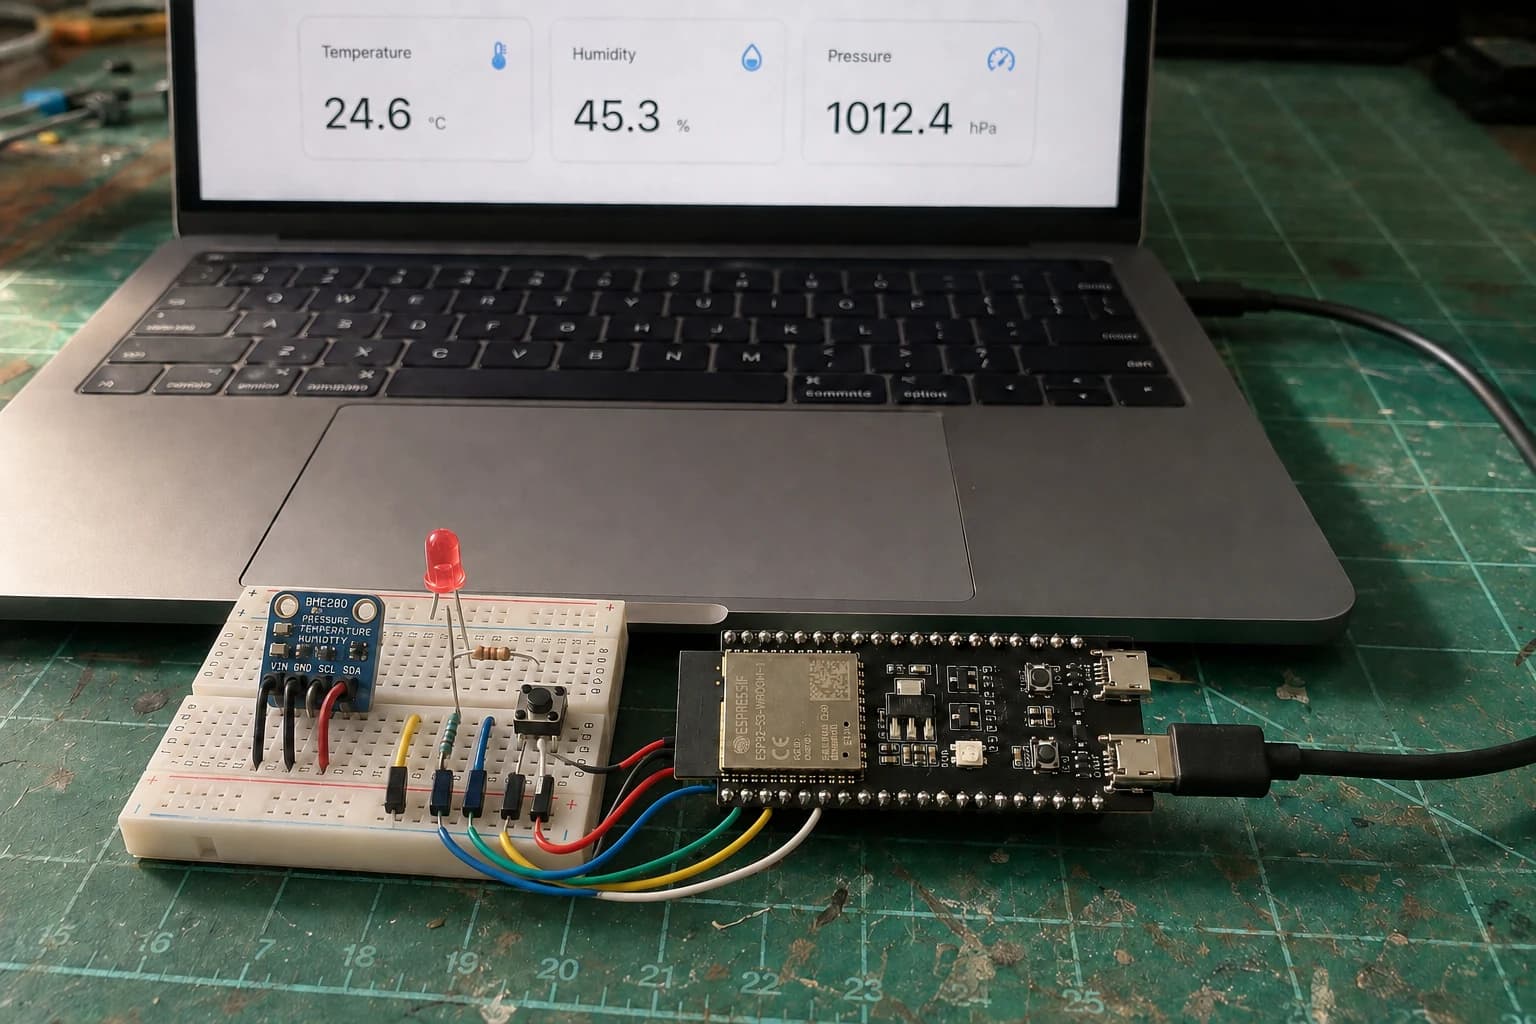
Khép lại series bằng Room Comfort Monitor: ESP32 đọc BME280, điều khiển LED bằng nút nhấn và hiển thị dashboard Wi-Fi nội bộ.
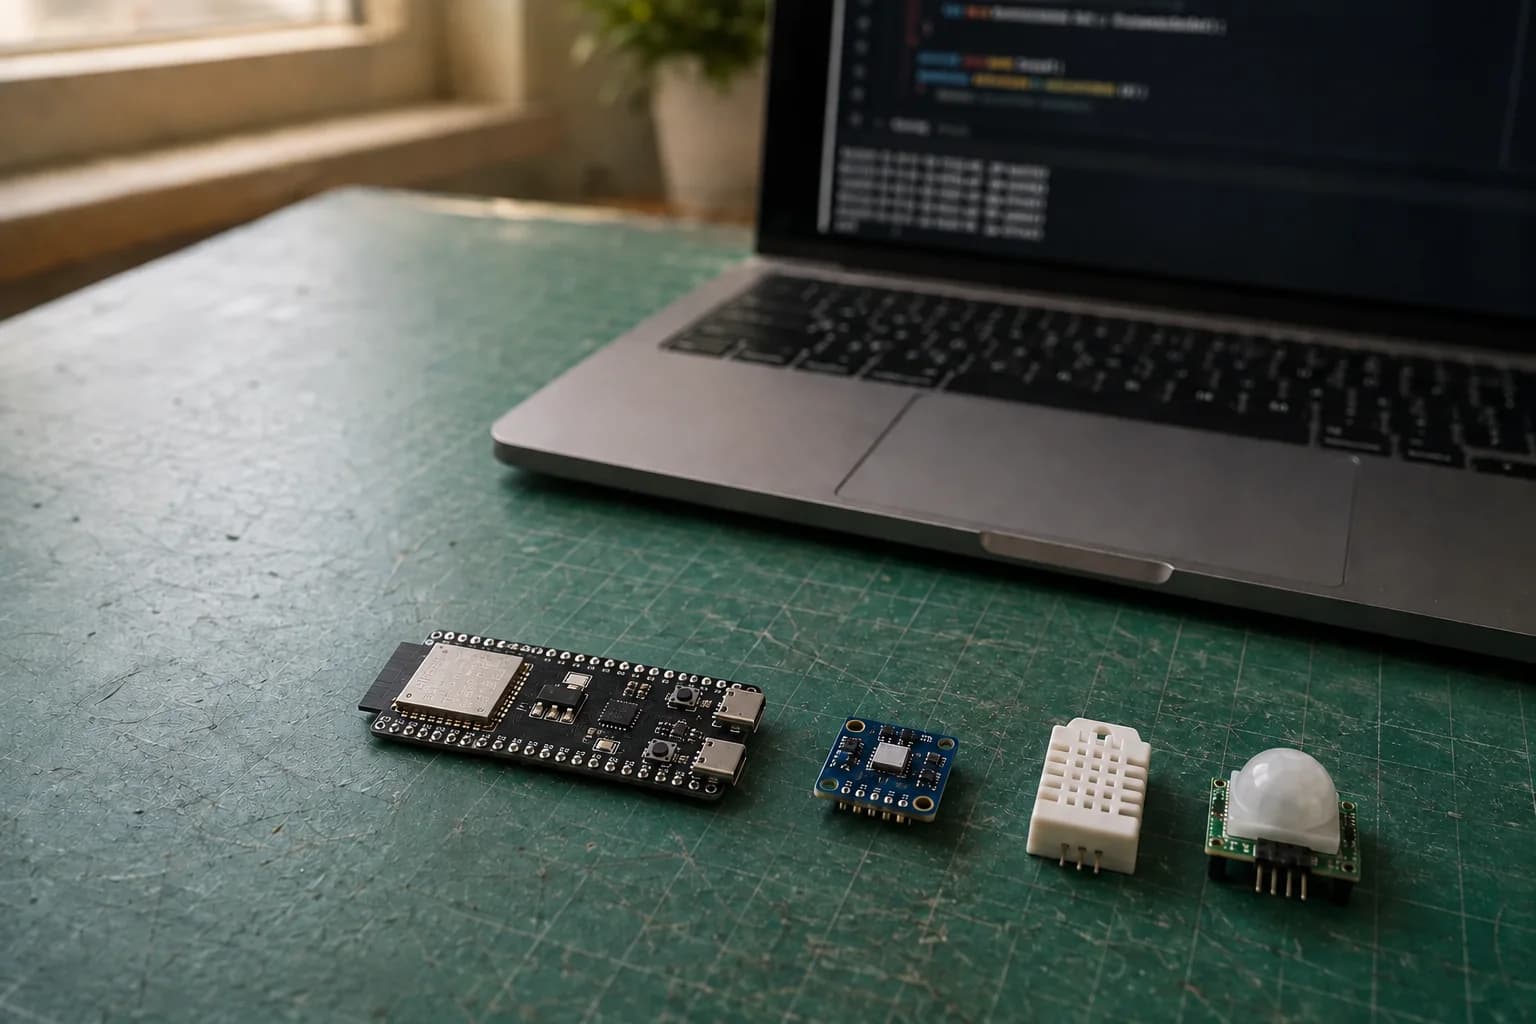
Kết nối cảm biến với ESP32 qua digital, analog và I2C; thực hành đọc nhiệt độ, độ ẩm, áp suất từ BME280 và xử lý lỗi không tìm thấy thiết bị.
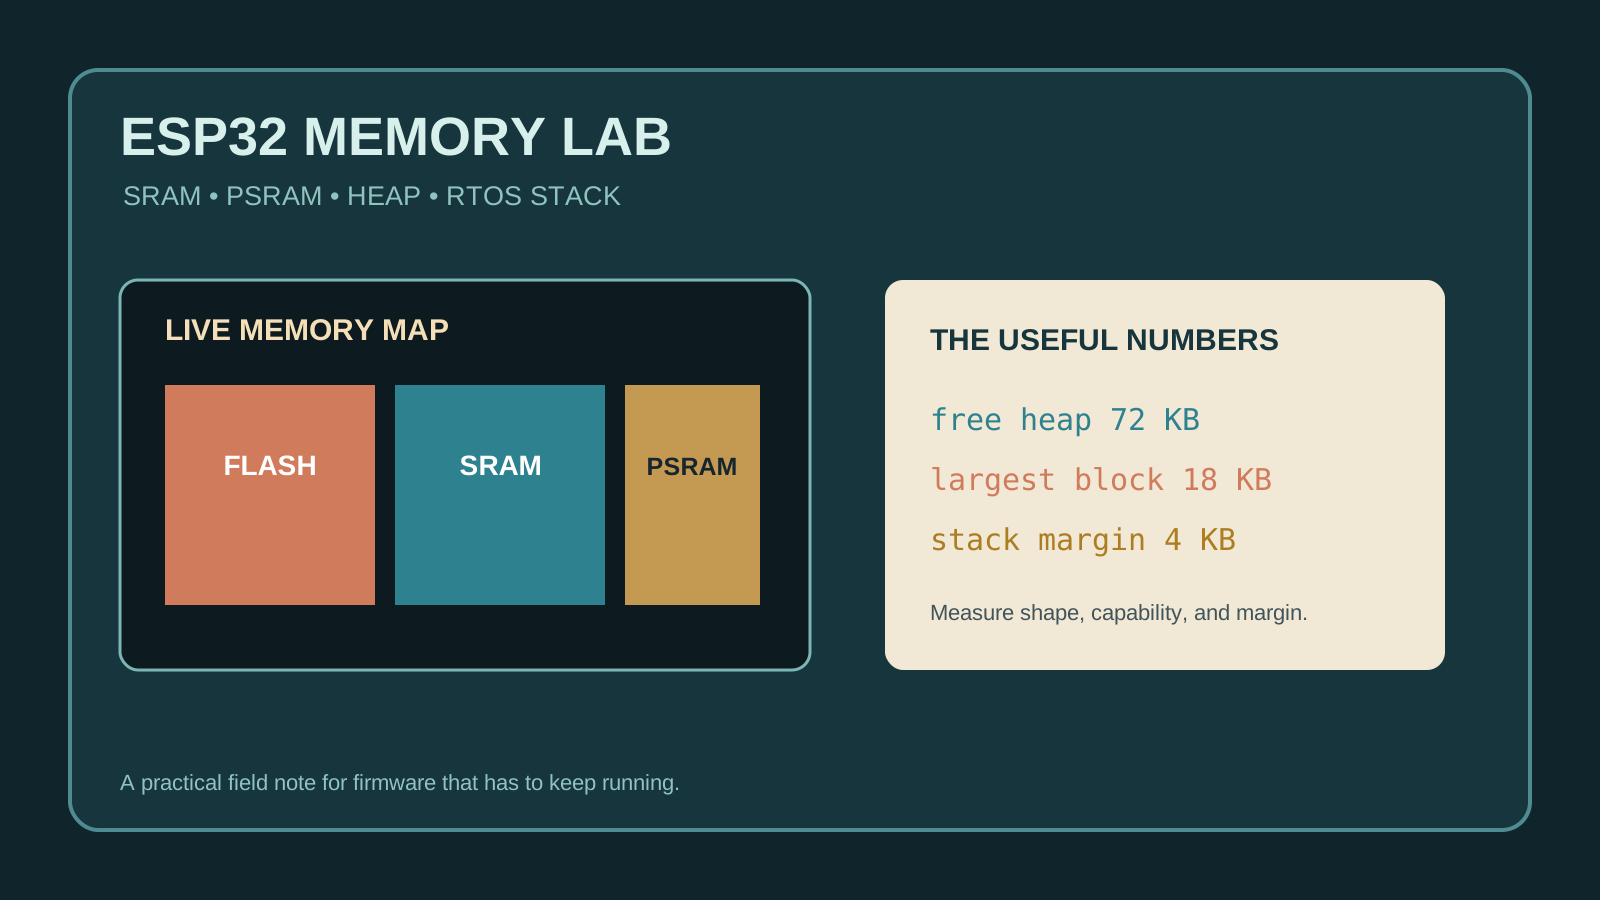
Bài hướng dẫn thực tế về layout SRAM, cách dùng PSRAM, phân mảnh heap, cấp phát stack cho task FreeRTOS và các mẹo tối ưu bộ nhớ hữu ích trong firmware ESP32.
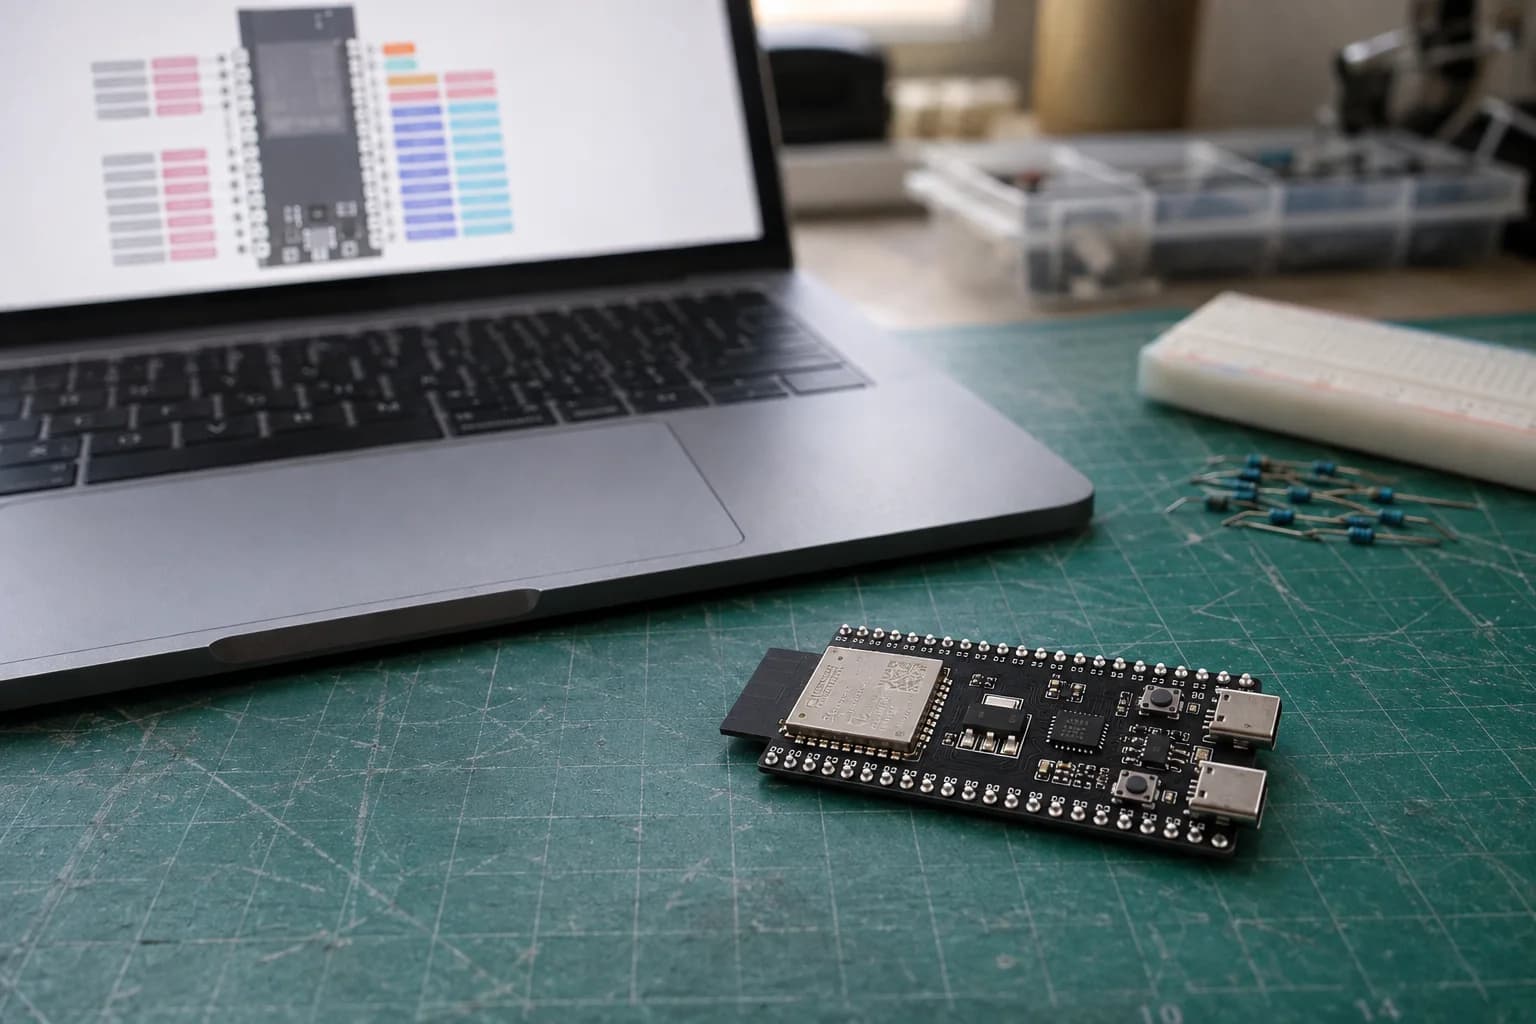
Hiểu pinout ESP32, chọn GPIO đúng cho input và output, dùng pull-up, đấu LED với nút nhấn và tránh chân boot, flash, PSRAM hoặc tín hiệu 5 V.
Roadmap tương tác giúp bạn học ESP32 qua project: từ LED và nút nhấn, sensor kết nối cloud, TinyML tại edge đến OTA và bảo mật cho thiết bị thật.
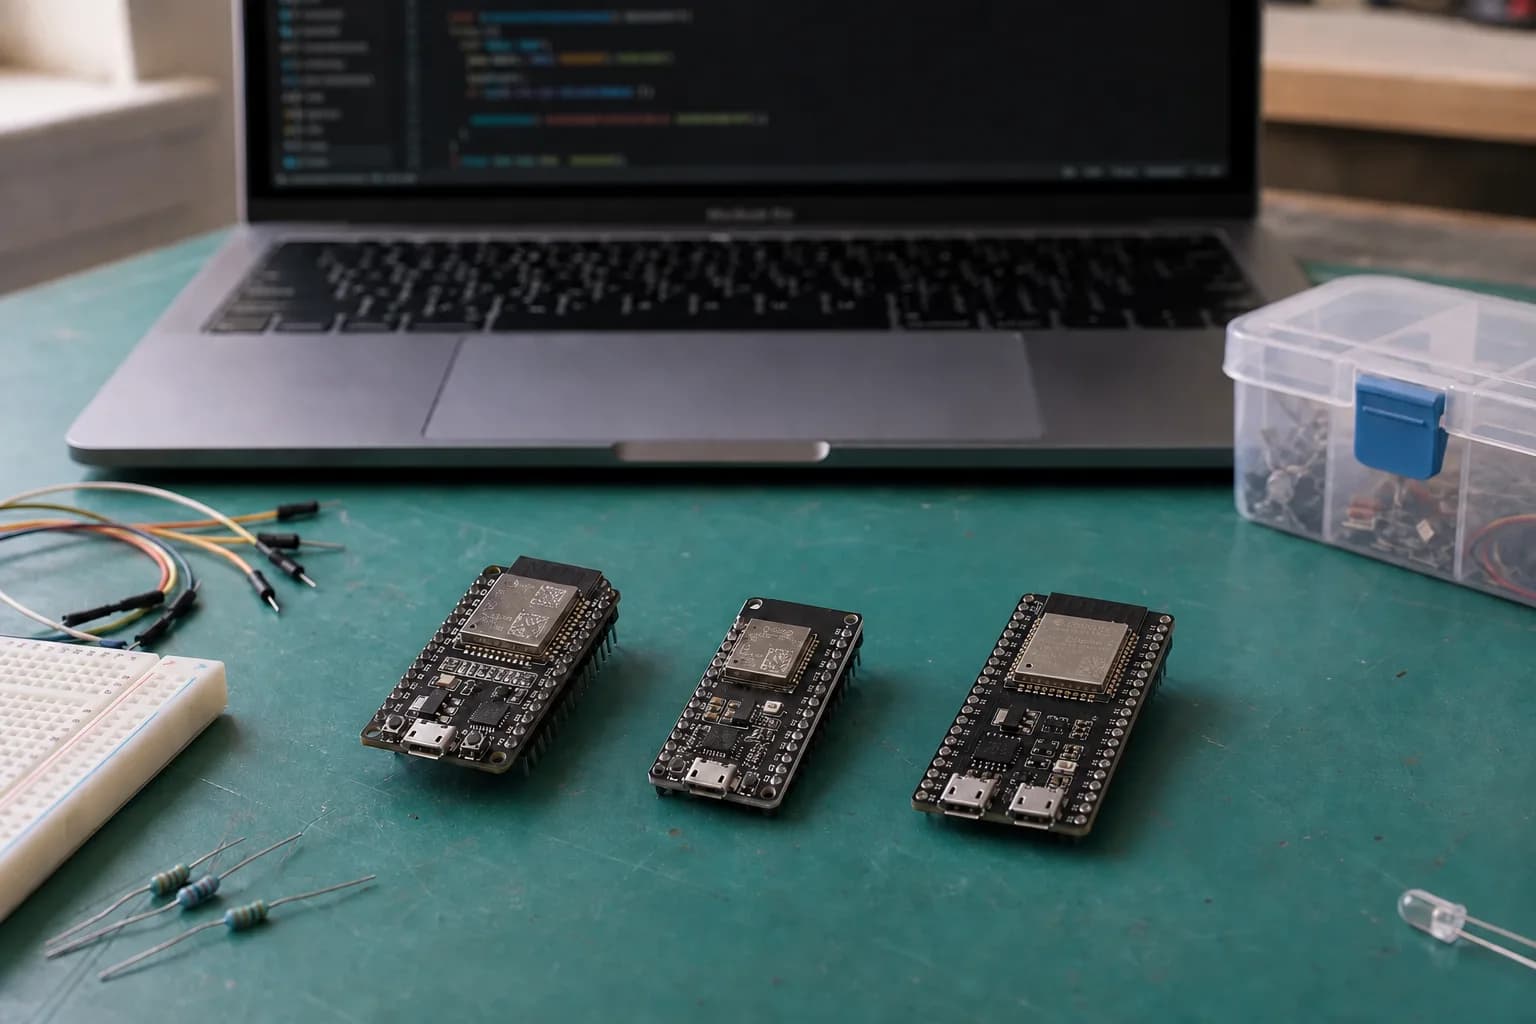
Phân biệt chip, module và development board ESP32, rồi chọn ESP32-C3, ESP32-S3 hay ESP32 DevKit phù hợp với dự án đầu tiên mà không mua thừa phần cứng.
Cài Arduino IDE, thêm Arduino-ESP32, chọn đúng board và Port, nạp sketch đầu tiên rồi xử lý lỗi Failed to connect trên ESP32, ESP32-C3 và ESP32-S3.
Cách mình đọc backtrace và xử lý crash, watchdog, heap, stack, FreeRTOS, Wi-Fi, ADC, deep sleep và OTA trên ESP32 theo một checklist runtime dễ áp dụng.
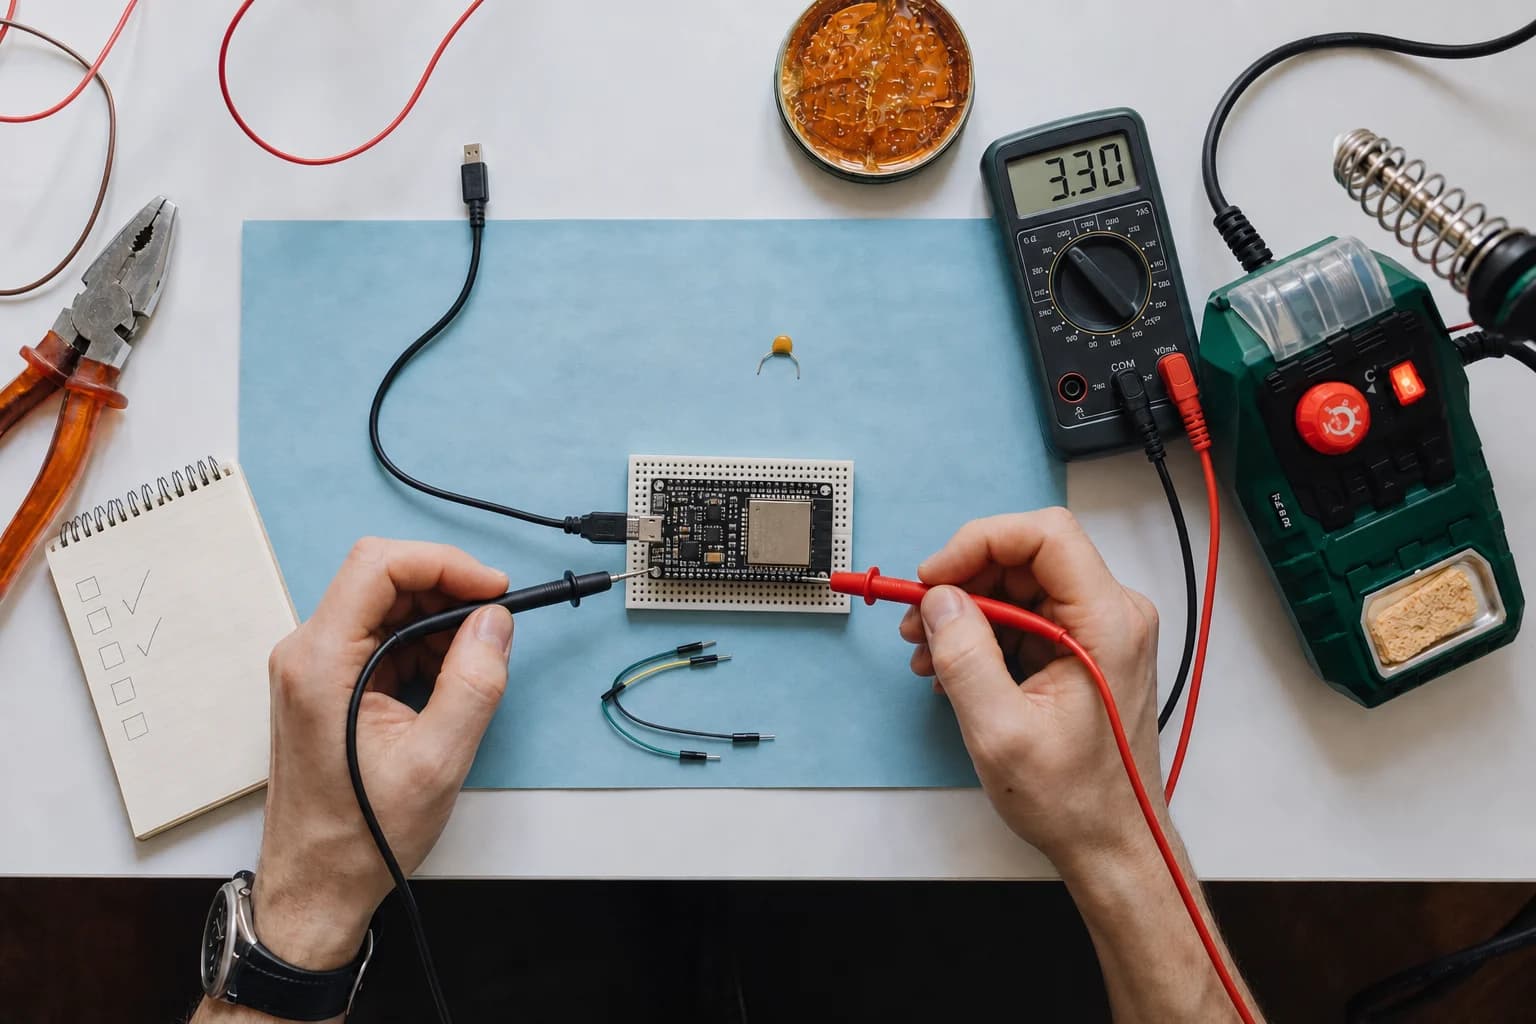
Cách mình chẩn đoán 8 lỗi ESP32 thường gặp: nạp code, boot, brownout, serial, GPIO, I2C, SPI và PCB riêng không chạy.
Góc nhìn thực tế về wake word cục bộ trên ESP32-S3: chia frame âm thanh, microWakeWord, chỉnh ngưỡng, kích hoạt nhầm, công tắc micro và quyền riêng tư.
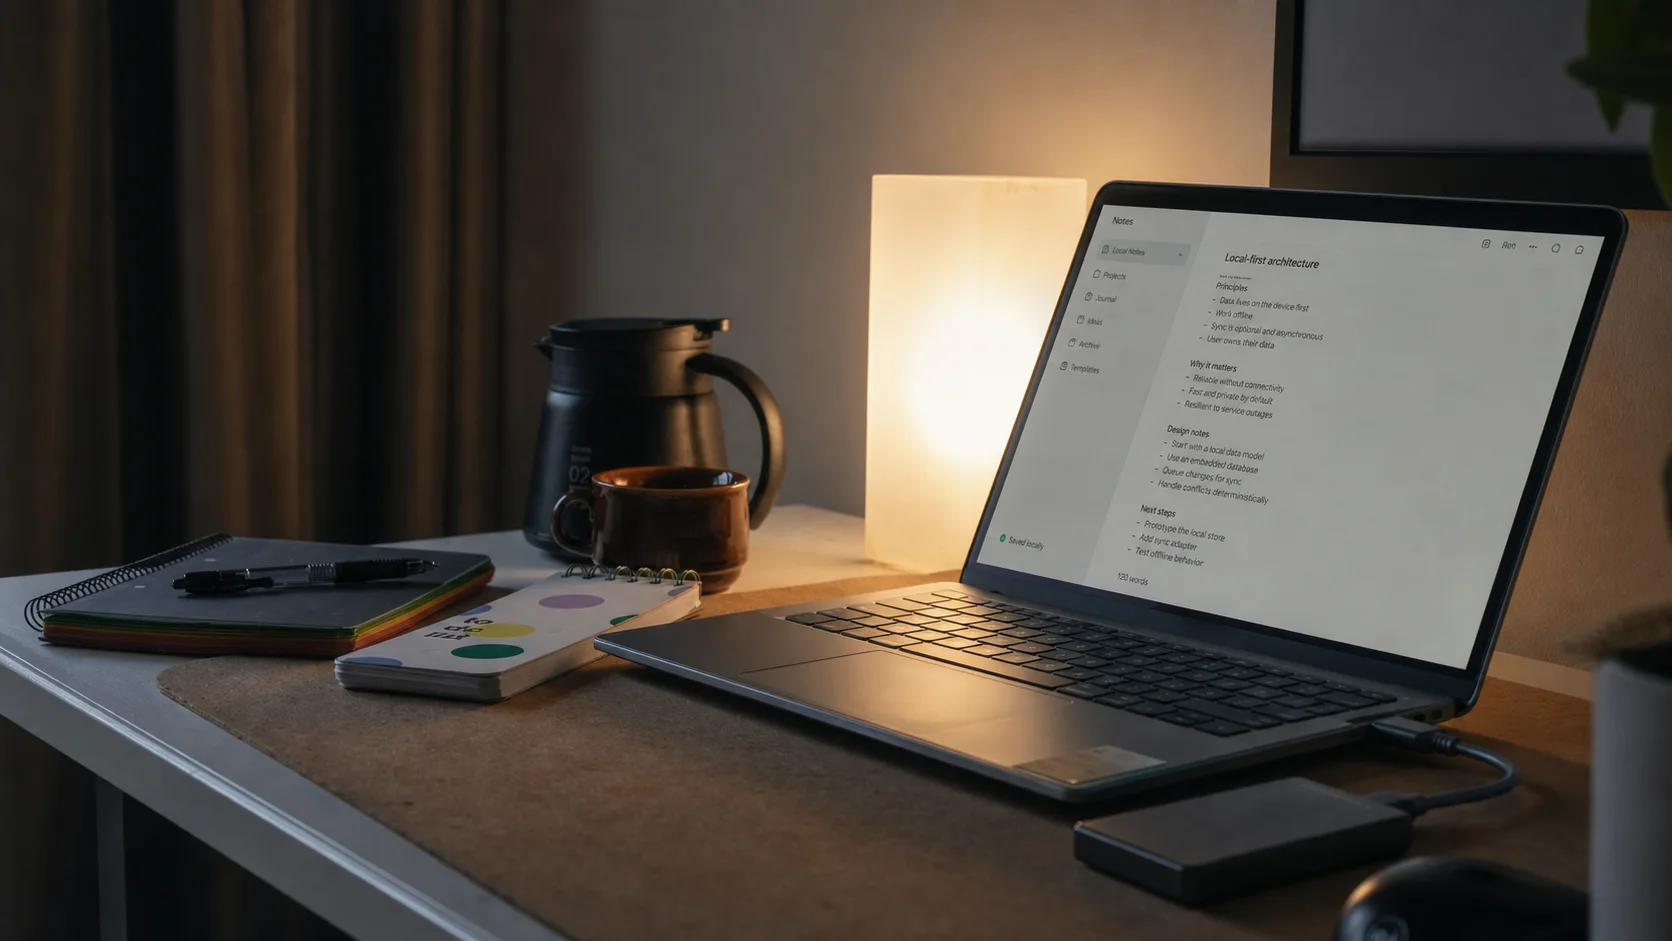
Cách mình thiết kế ứng dụng local-first với dữ liệu trên thiết bị, Automerge, đồng bộ tùy chọn và backup để ứng dụng vẫn hữu ích mà không phải đưa dữ liệu làm việc lên cloud.
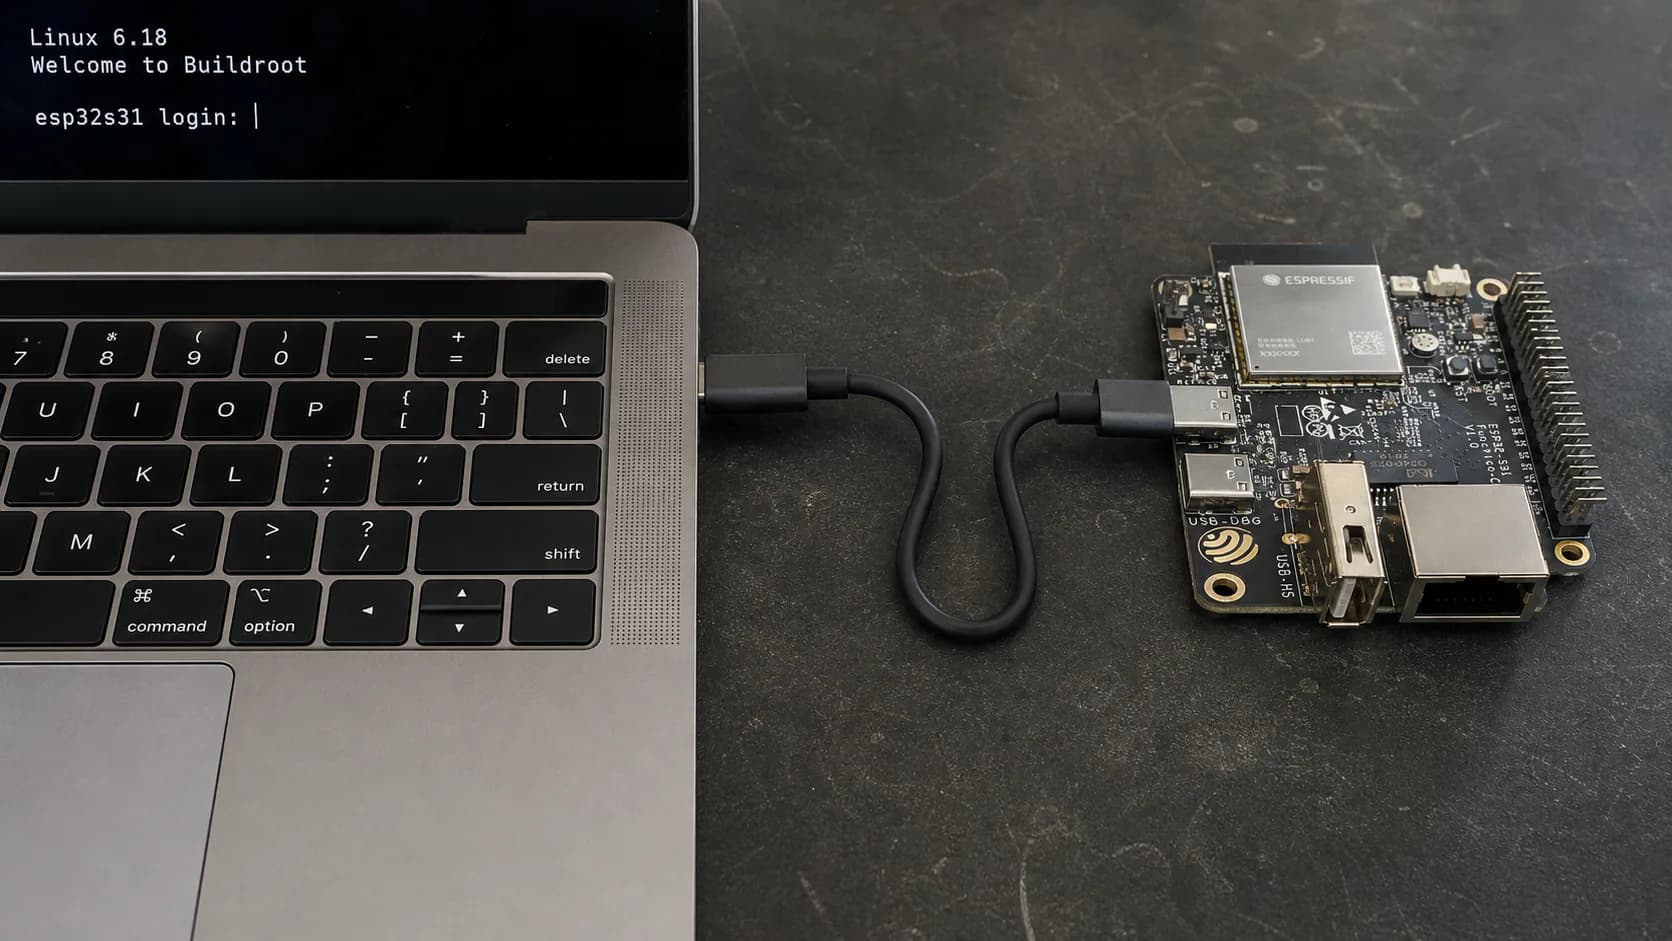
ESP32-S31 đã có Linux BSP chính thức ở dạng Developer Preview. Mình cùng xem MMU, Buildroot, U-Boot, Linux 6.18 và những giới hạn thực tế trước khi chọn board để thử.
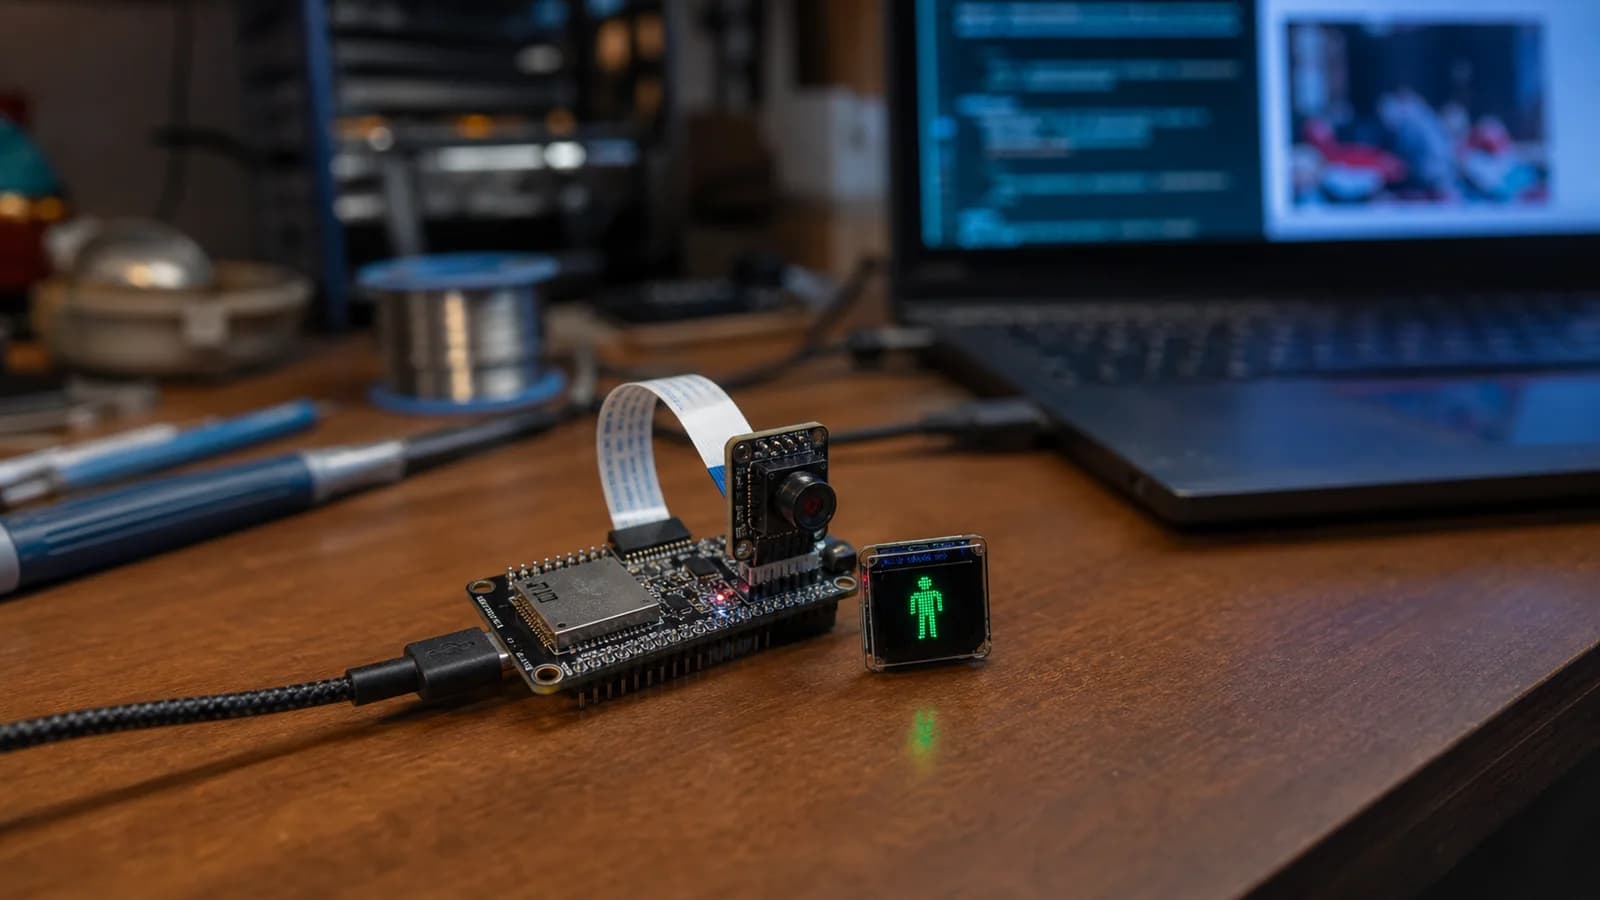
Cách mình chạy một model nhận diện người ngay trên ESP32 bằng TensorFlow Lite Micro và ESP-NN, từ giới hạn bộ nhớ đến cách thử ví dụ person_detection.
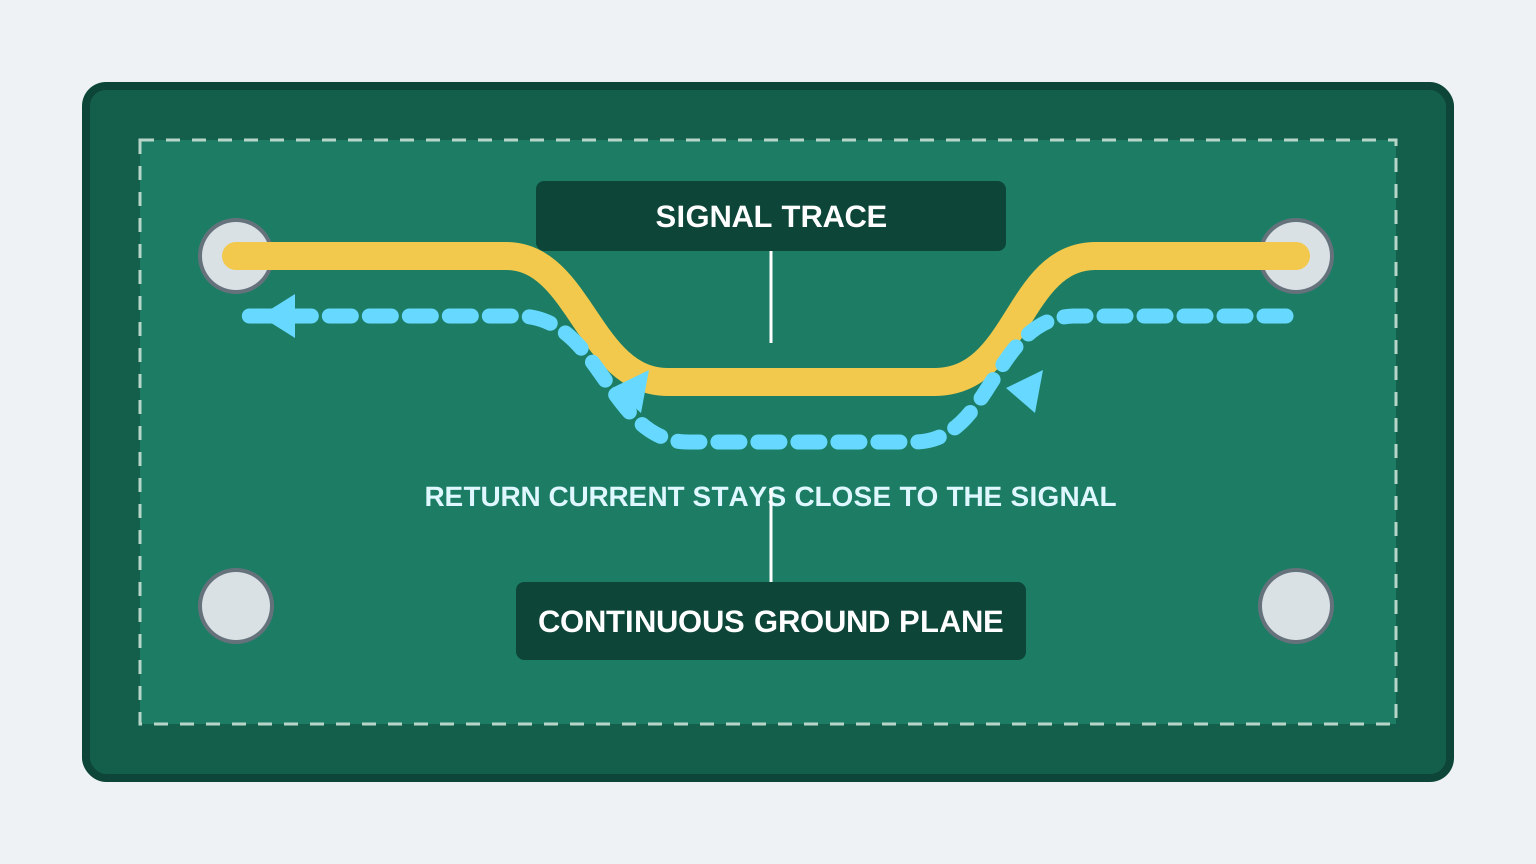
Giải thích ground plane trong PCB, đường hồi dòng, lỗi layout GND, via stitching, đường tụ decoupling và kiểm tra copper pour.
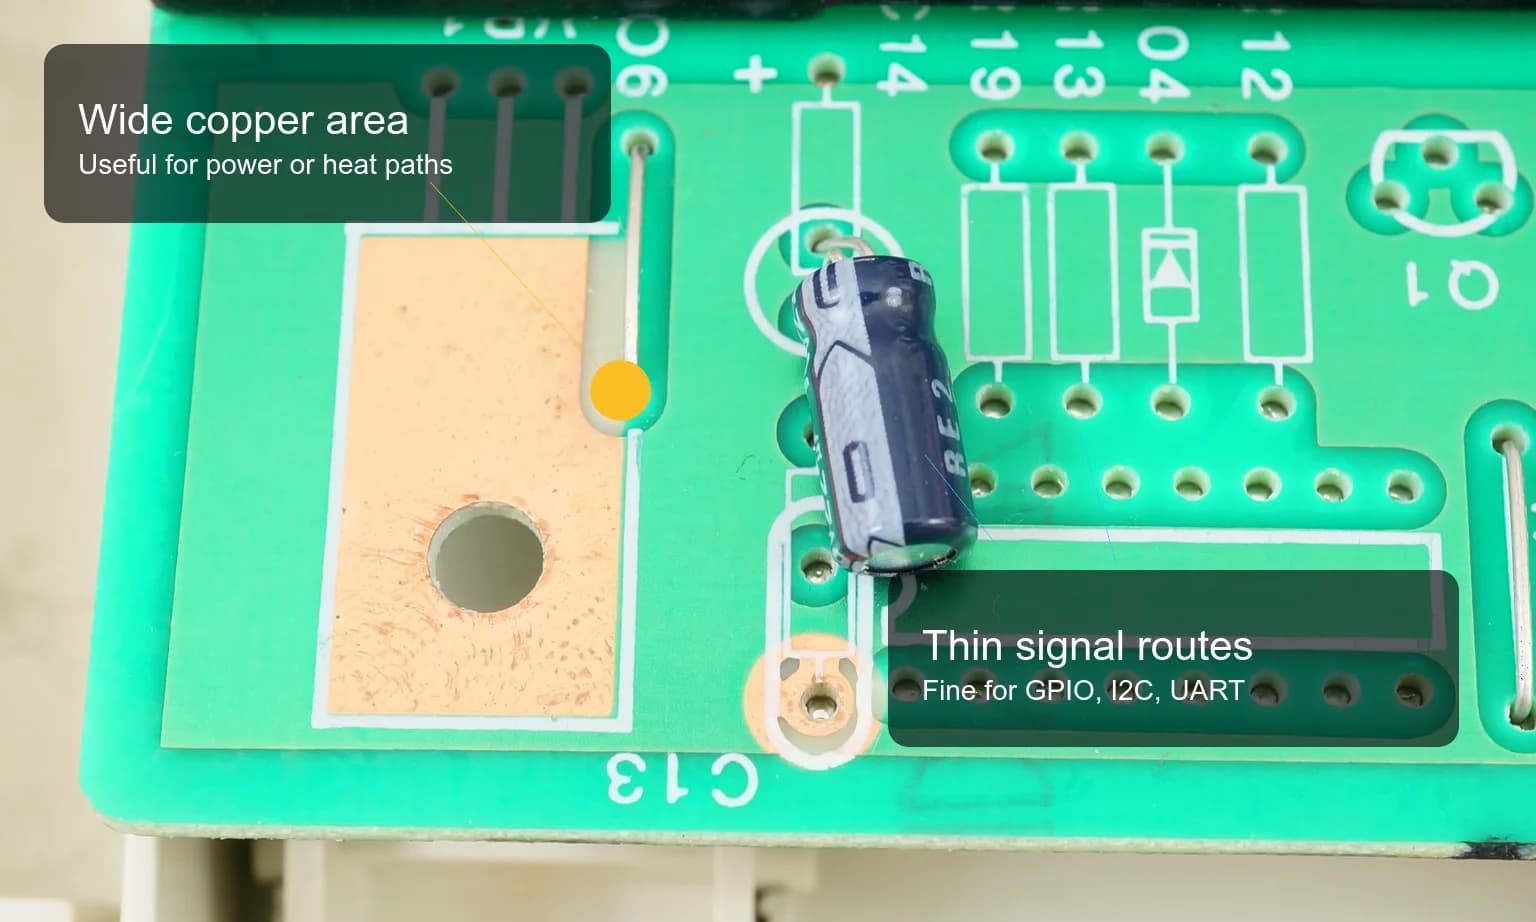
Chia sẻ về net class và chọn độ rộng trace khi layout PCB nhỏ: đường signal, đường nguồn 3V3, 5V, VBAT, GND, via nguồn và checklist nhanh trước khi xuất Gerber.
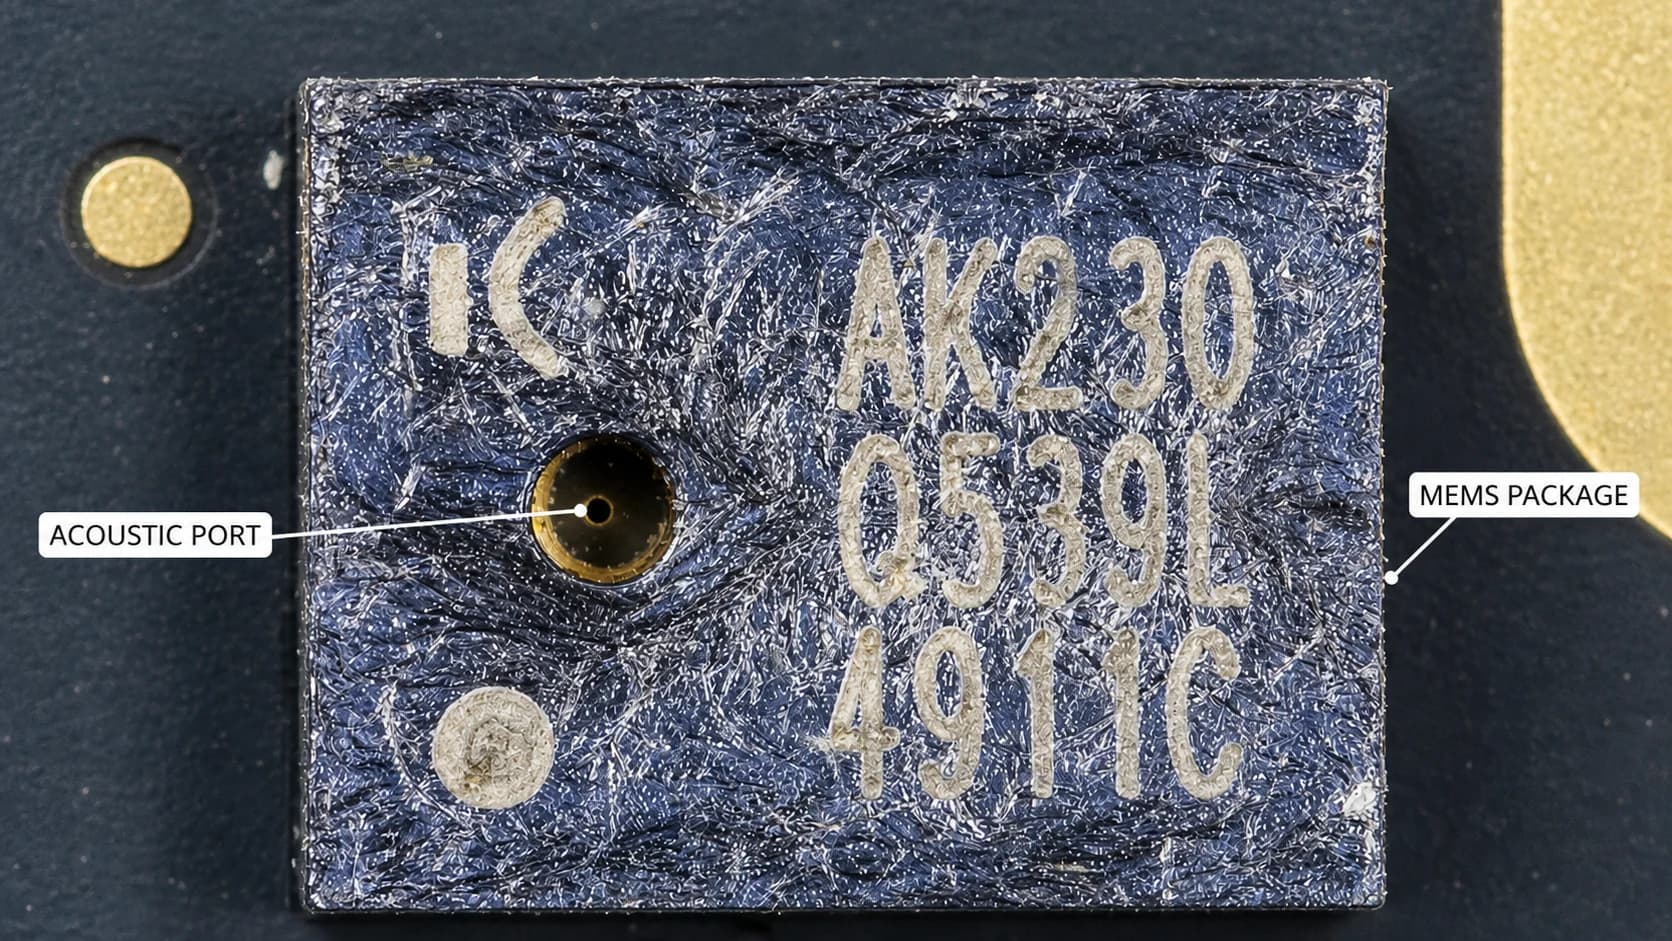
Tìm hiểu microphone MEMS, khác biệt analog, PDM, I2S, thông số quan trọng và lỗi PCB, nguồn, acoustic port khi dùng với ESP32.
Kinh nghiệm hàn SMD thủ công cho người mới: chuẩn bị dụng cụ, chọn linh kiện dễ tập, hàn điện trở, tụ, IC nhiều chân và kiểm tra PCB.
Cách chọn tụ điện cho người mới: điện dung, điện áp định mức, tụ decoupling, ceramic, electrolytic, DC bias và mạch ESP32.
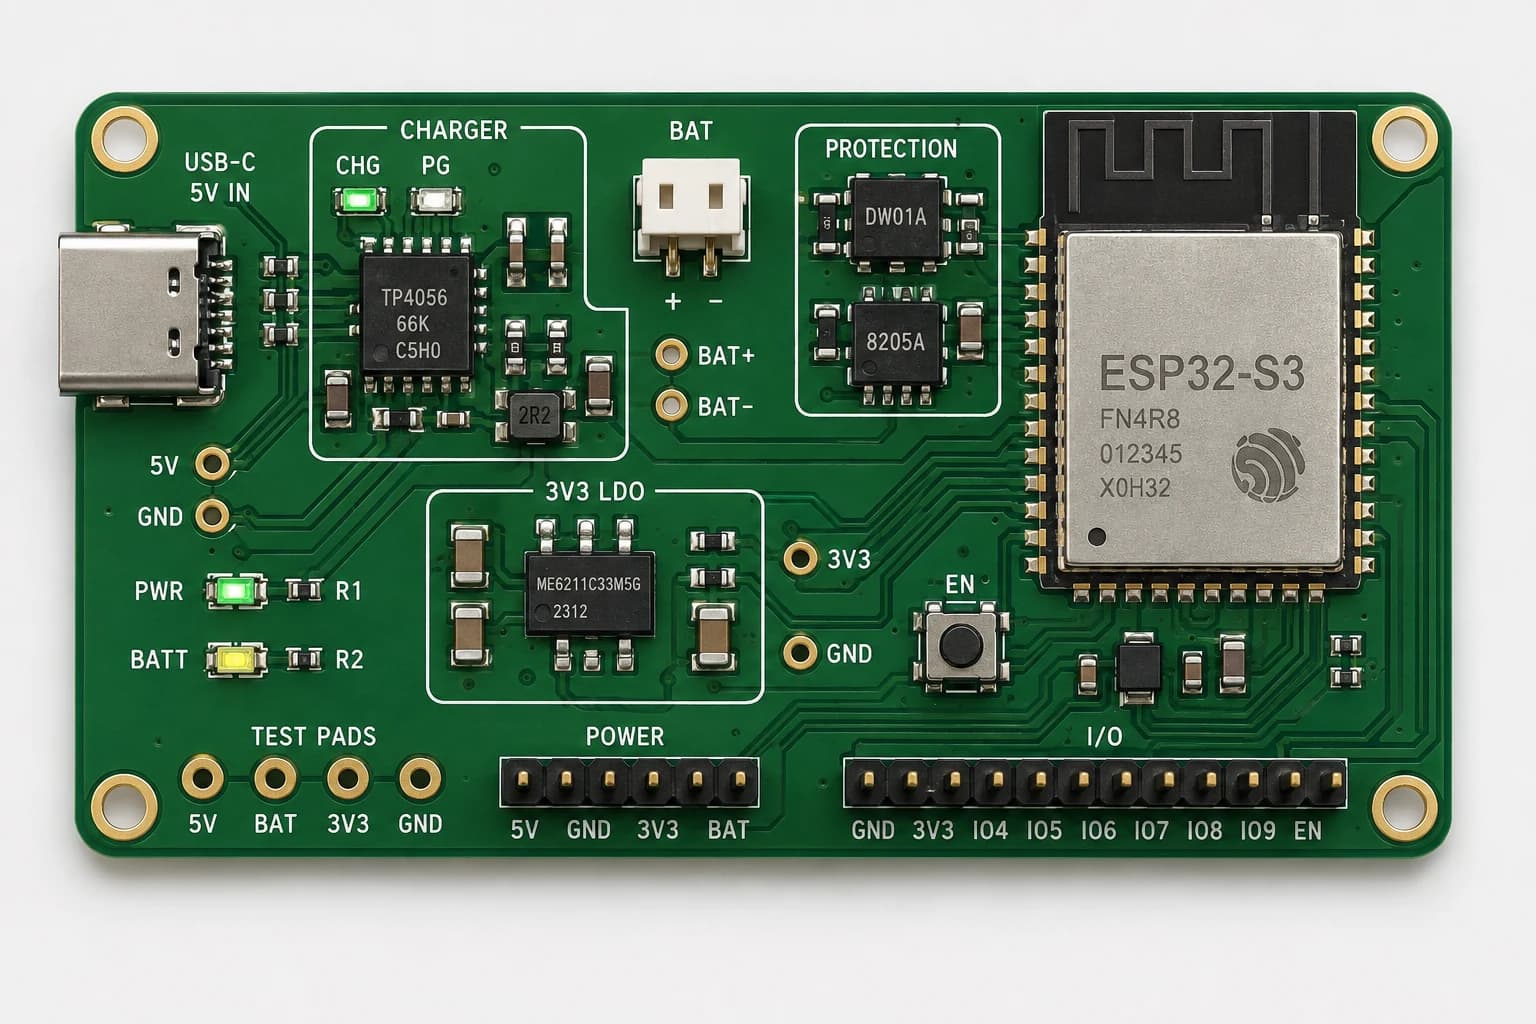
Phân tích đường nguồn ESP32-S3 từ USB-C, TP4056 và pin Li-ion đến bảo vệ, power-path, LDO 3,3 V, tụ lọc và ngân sách tải.
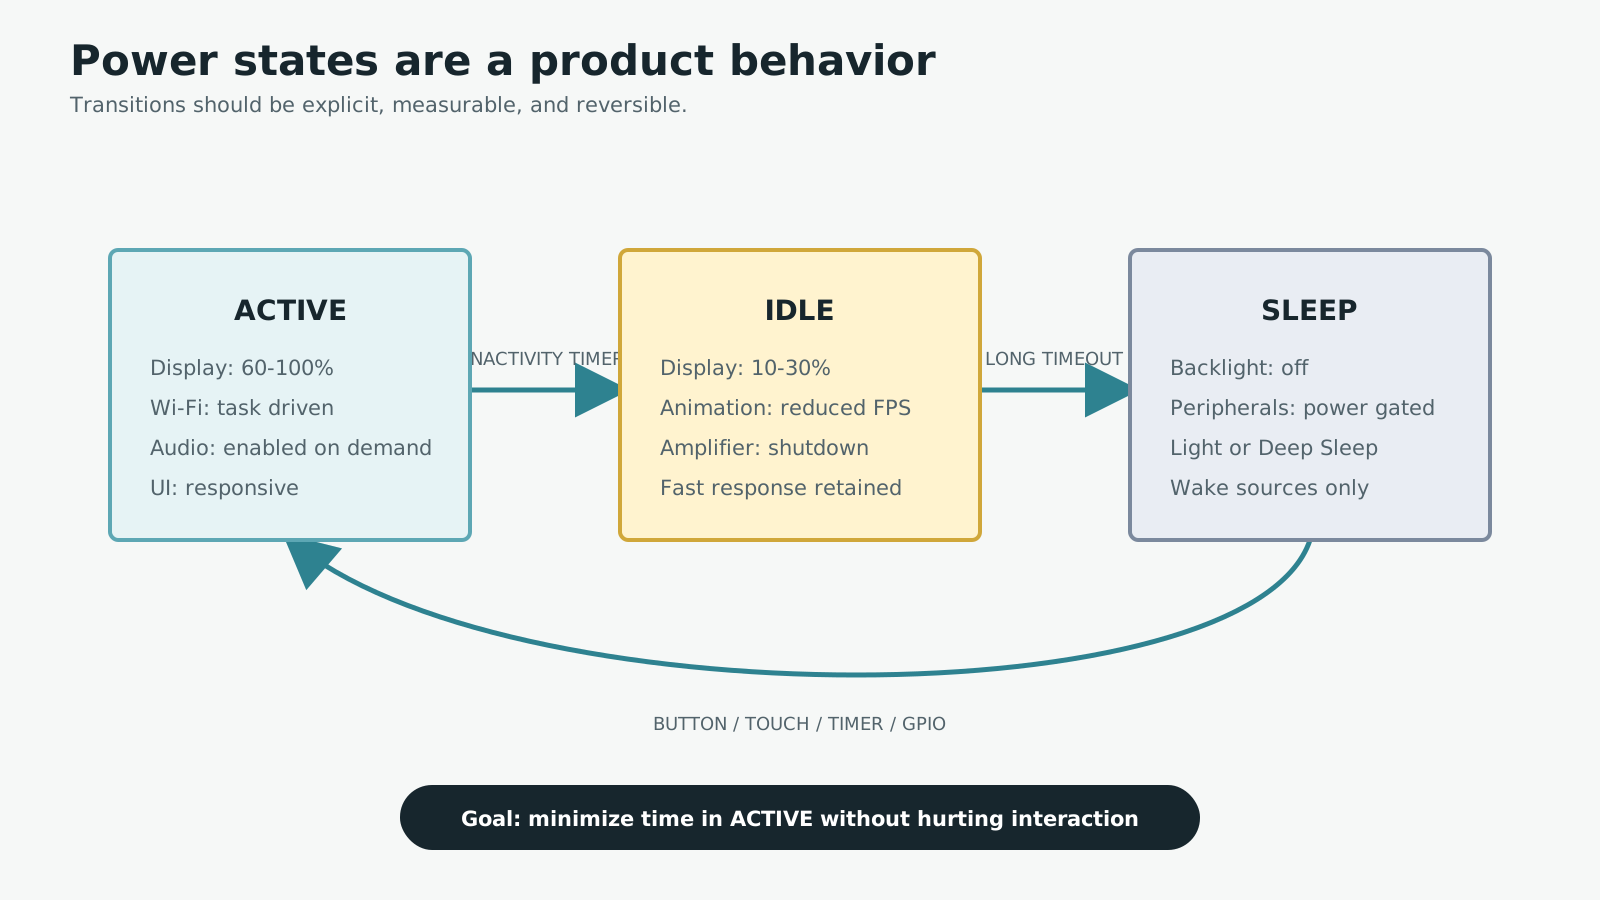
Phân tích thời lượng pin cho robot ESP32 có màn hình: backlight, Wi-Fi, audio, ngoại vi, sleep mode, wake-up và runtime.
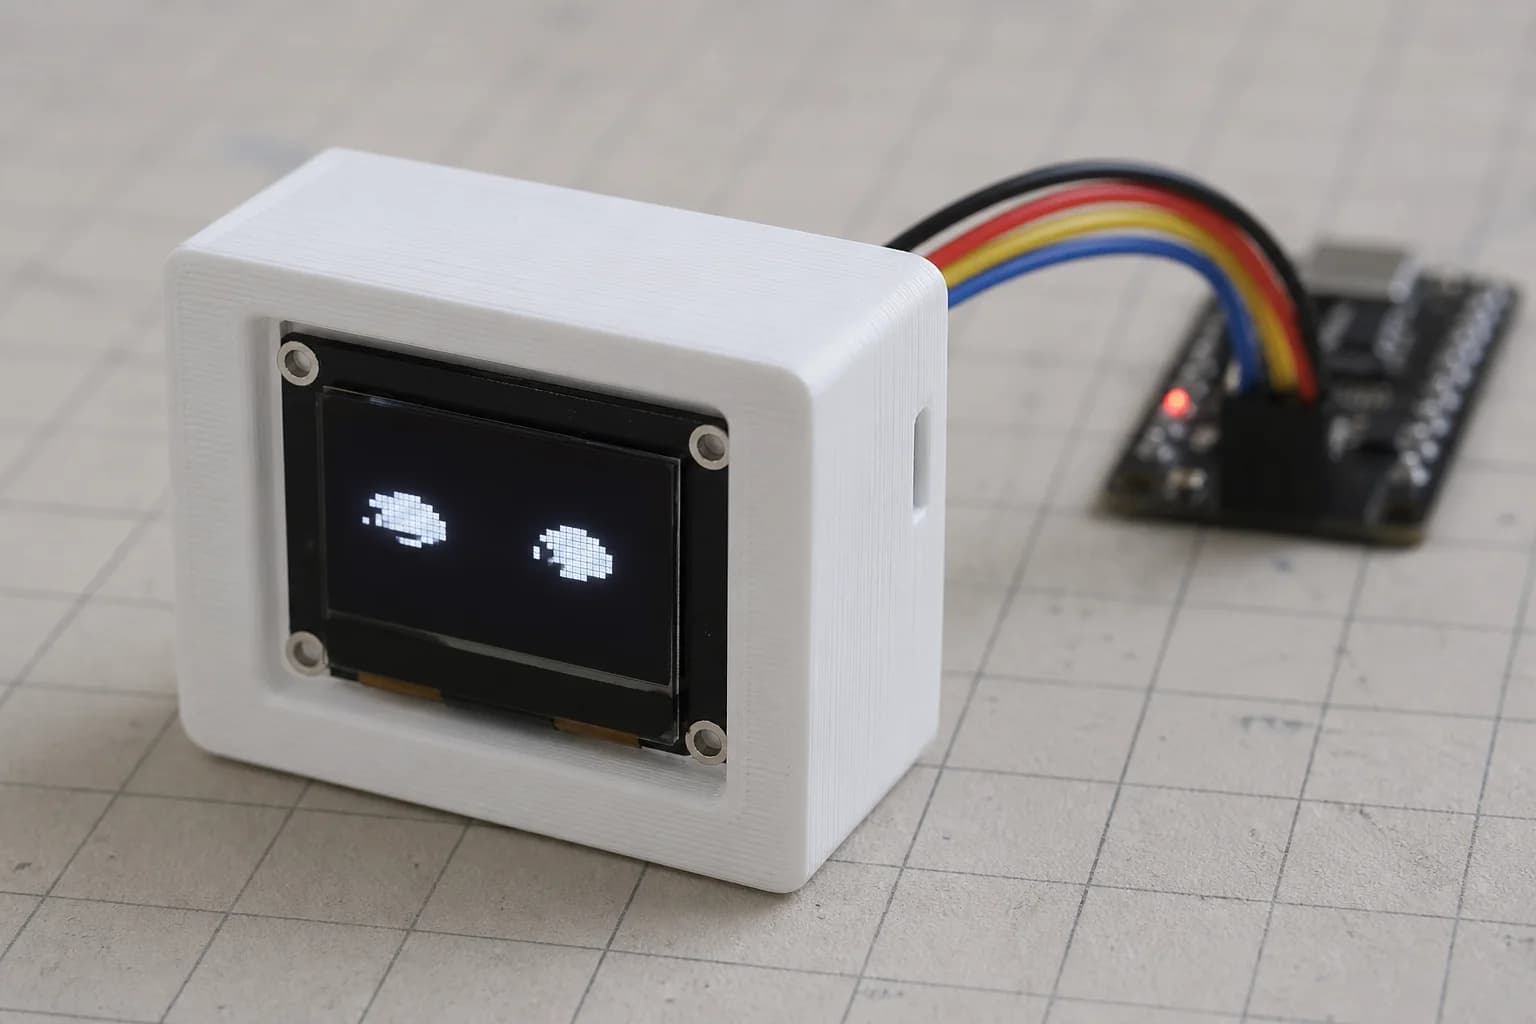
Xây dựng state machine cảm xúc cho Robot Mochi: idle, listening, talking, happy, sad, thinking, error và animation dễ thay thế.
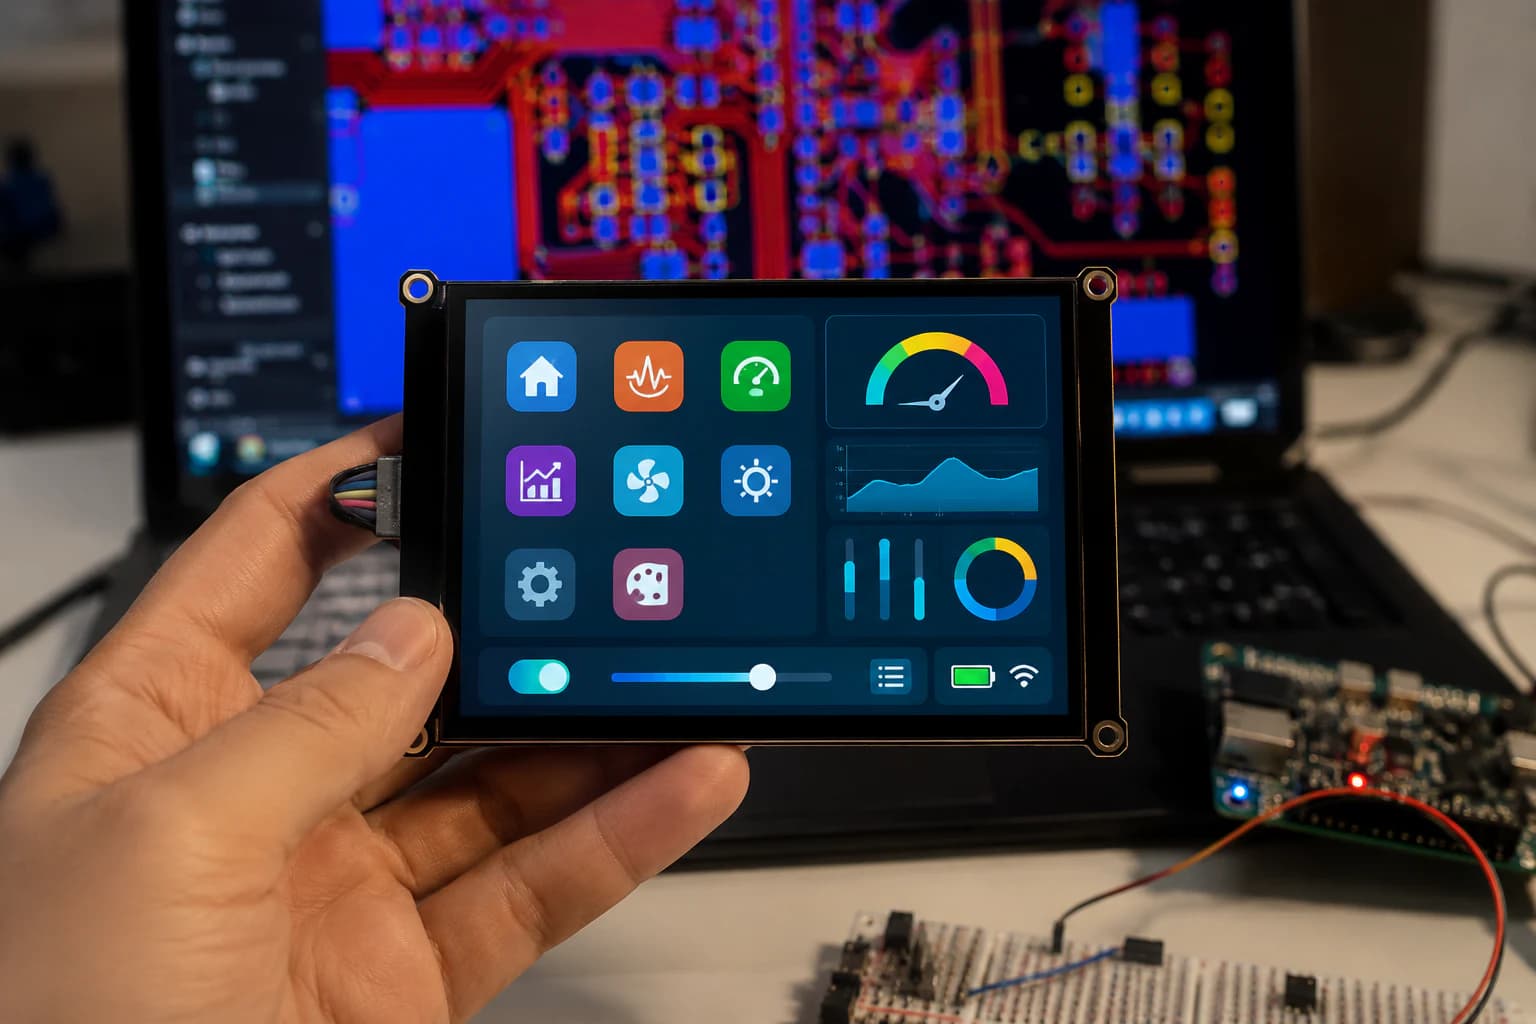
Hướng dẫn ngắn để đưa GIF biểu cảm vào firmware ESP32: chuyển GIF thành asset, bật LV_USE_GIF, chọn lưu trong flash hoặc filesystem và hiển thị bằng lv_gif.
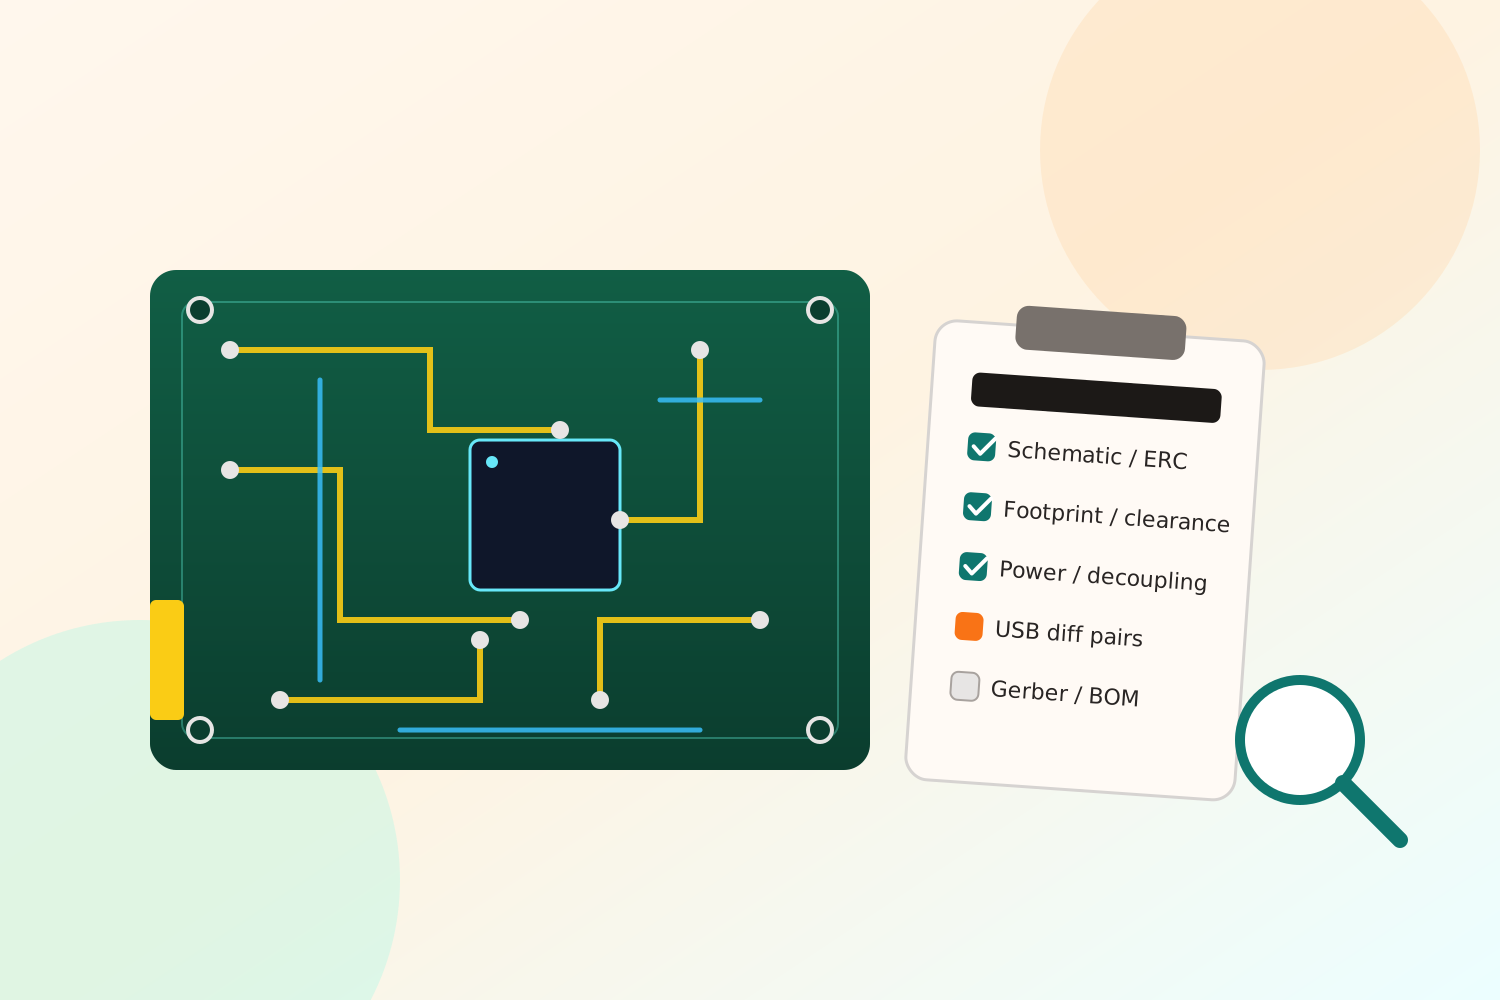
Checklist review PCB trước khi đặt fab: schematic, ERC, footprint, clearance, nguồn, antenna, USB differential pair, silkscreen, Gerber và BOM.
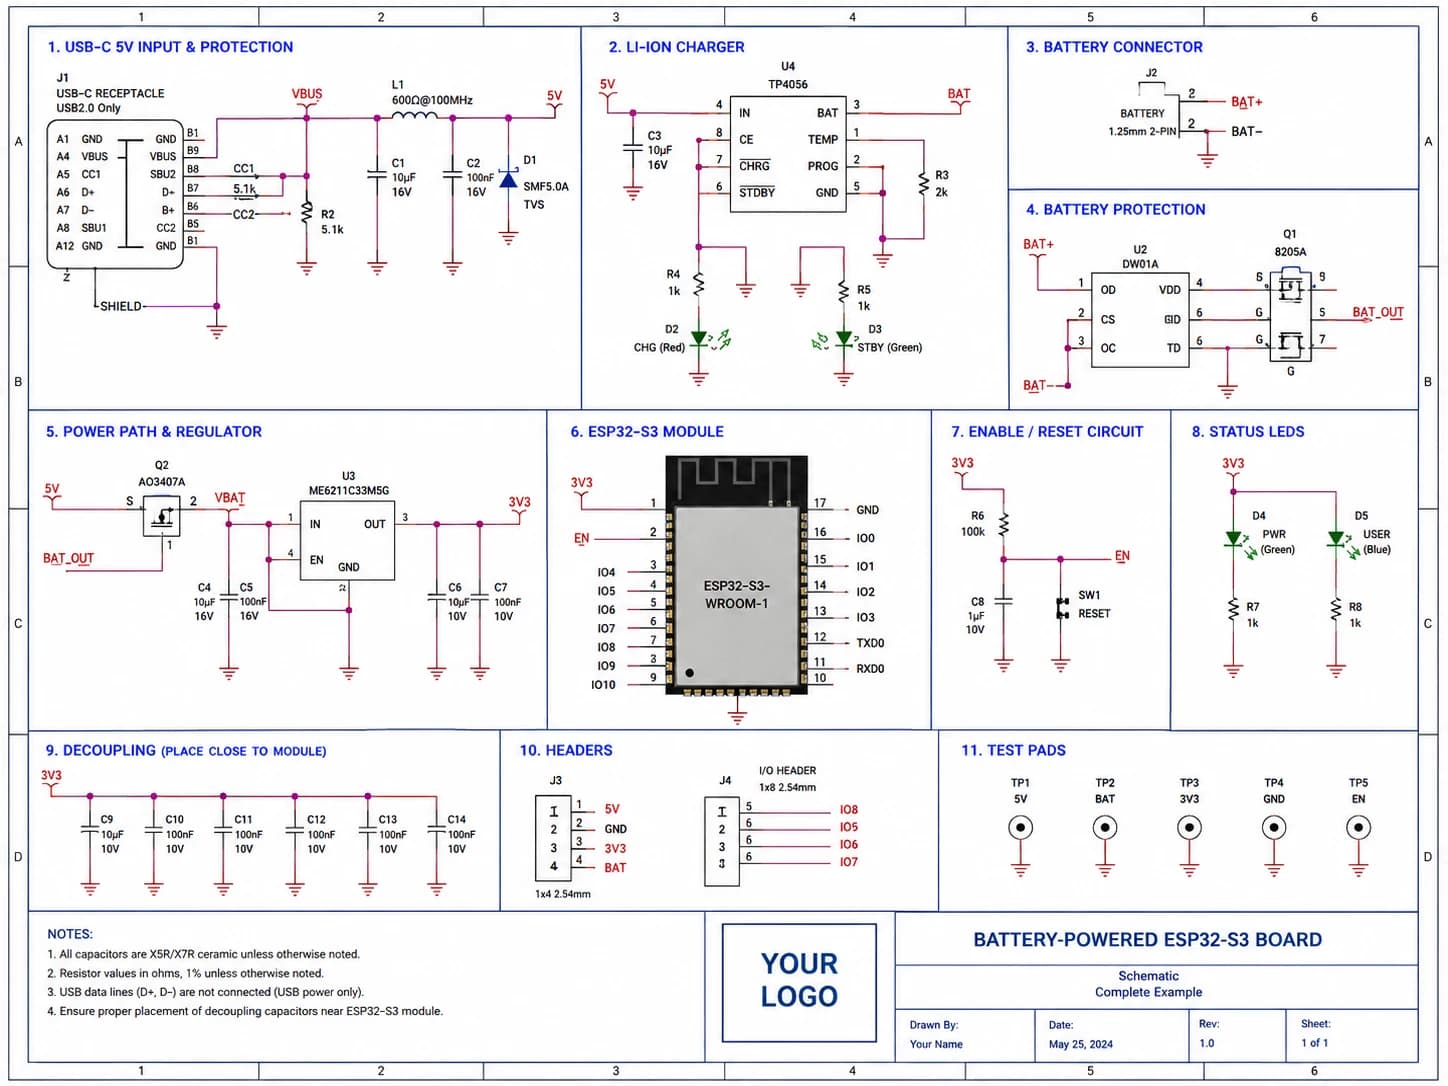
Case study với ESP32 TouchDown: cách đọc schematic ESP32 open-source trước khi tái sử dụng, từ nguồn, reset, boot, USB đến connector, protection và test point.
So sánh ESP32-C3 và ESP32-S3 theo GPIO, RAM, PSRAM, USB, I2S và khả năng chạy LVGL, kèm lựa chọn cụ thể cho Mochi cơ bản và Mochi AI.
So sánh GIF, PNG, JPG và ảnh C array cho màn hình ESP32 theo flash, RAM, tốc độ giải mã, alpha, animation và chất lượng.
Giải thích các tín hiệu BCLK, WS, DIN, DOUT, full-duplex, sample rate và buffer khi thiết kế audio hai chiều trên ESP32-S3.
Phân tích các khối phần cứng chính của robot Mochi dùng ESP32-S3: màn hình, touch, microphone I2S, amplifier, loa, pin, sạc, nguồn và lưu ý chọn GPIO.
Cách LVGL hỗ trợ giao diện cảm xúc cho Robot Mochi: biểu cảm, menu, trạng thái pin và UI trên màn hình nhúng nhỏ.
Phần 2 series Mochi LVGL: tổ chức khuôn mặt, biểu cảm, pin, kết nối, screen, component và state cho giao diện robot.
Embedded UI nghĩa là gì với thiết bị nhỏ, vì sao màn hình nhỏ có ngân sách nhỏ, và vì sao nó xứng đáng được xem như một mảng riêng.
Nguyên tắc ban đầu khi viết firmware cho một sản phẩm nhúng nhỏ: phạm vi, ranh giới module, logging, và xử lý lỗi mà không đoán mò.
Devlog đầu tiên của Mochi: những câu hỏi phần cứng ban đầu, quyết định firmware đầu tiên, và những gì đã sai ngay từ sớm.
Giới thiệu Mochi, một dự án robot nhỏ để học thiết kế phần cứng, firmware nhúng, giao diện cảm xúc và trải nghiệm sản phẩm.
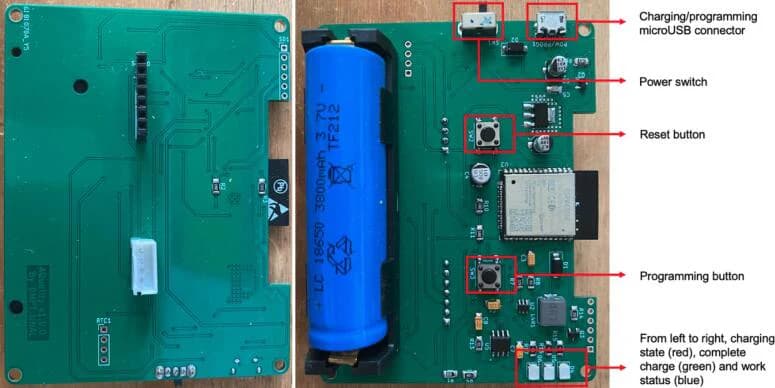
Các nguyên tắc ban đầu khi thiết kế phần cứng cho một sản phẩm nhỏ: phạm vi, nguồn, PCB, firmware và khả năng sửa lỗi.
Cách Nastrotek chuẩn bị và chia sẻ file thiết kế, template, source code và tài liệu miễn phí sao cho dễ hiểu.
Phổ biến
Nastrotek sử dụng cookie để phân tích truy cập và cá nhân hóa quảng cáo, giúp hiểu cách website được sử dụng. Bạn có thể chấp nhận hoặc từ chối các cookie không thiết yếu. Chính sách bảo mật