

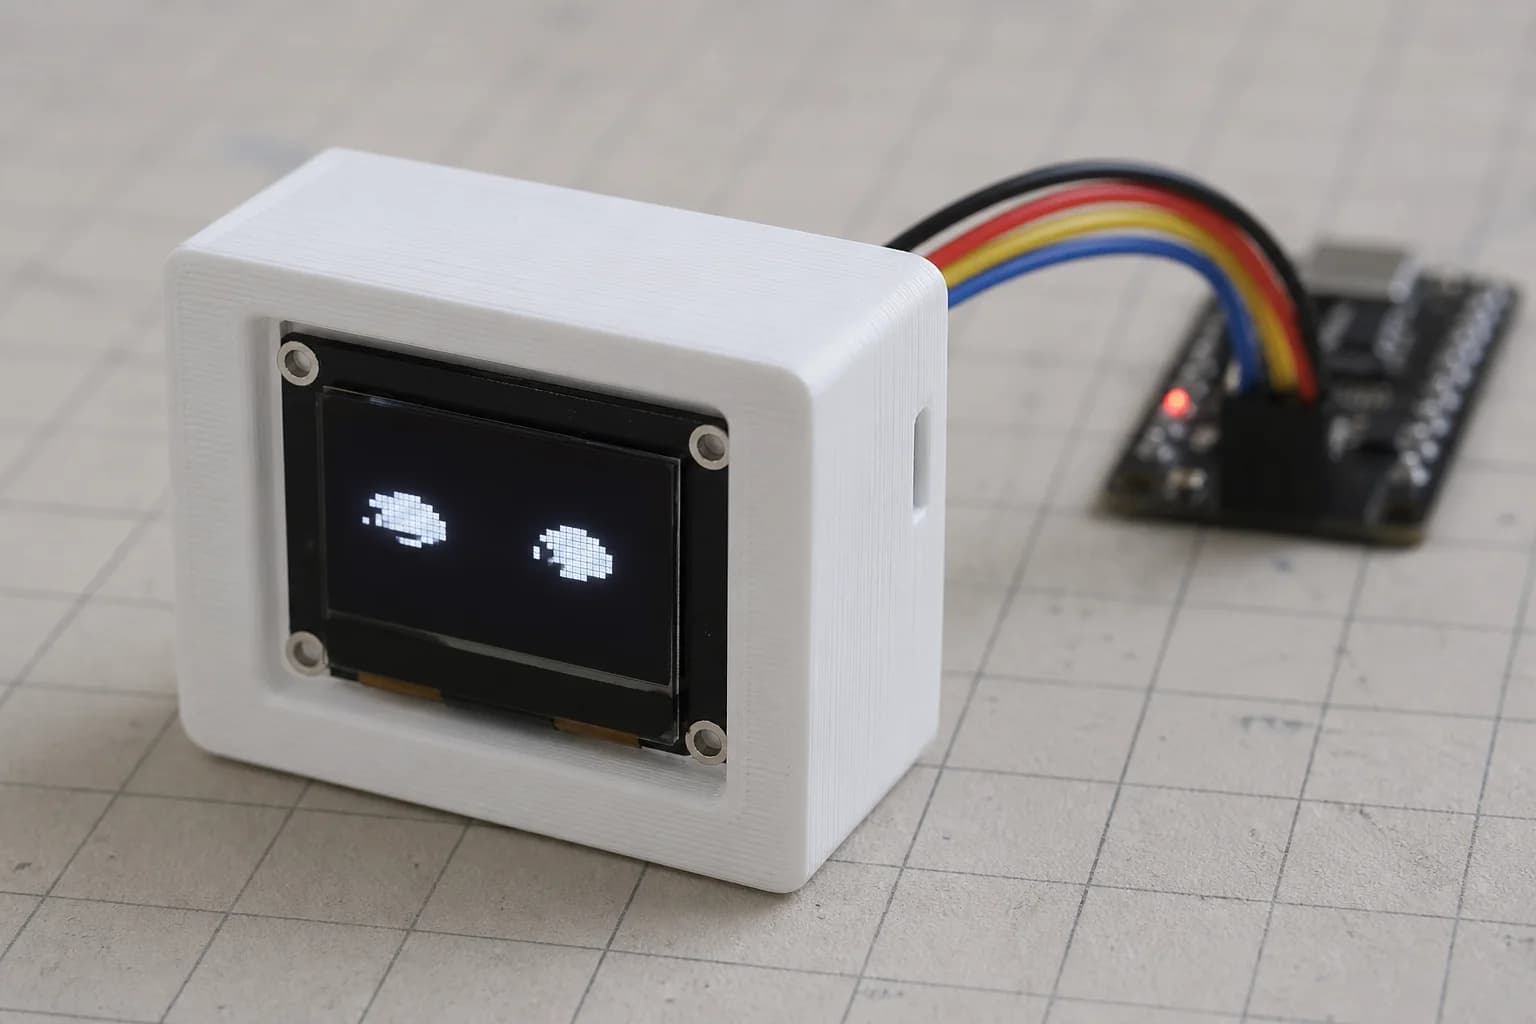
Firmware
Thiết kế hệ thống trạng thái cảm xúc cho robot Mochi
Xây dựng state machine cảm xúc cho Robot Mochi: idle, listening, talking, happy, sad, thinking, error và animation dễ thay thế.
8 phút đọc
Bài viết
Xây dựng state machine cảm xúc cho Robot Mochi: idle, listening, talking, happy, sad, thinking, error và animation dễ thay thế.
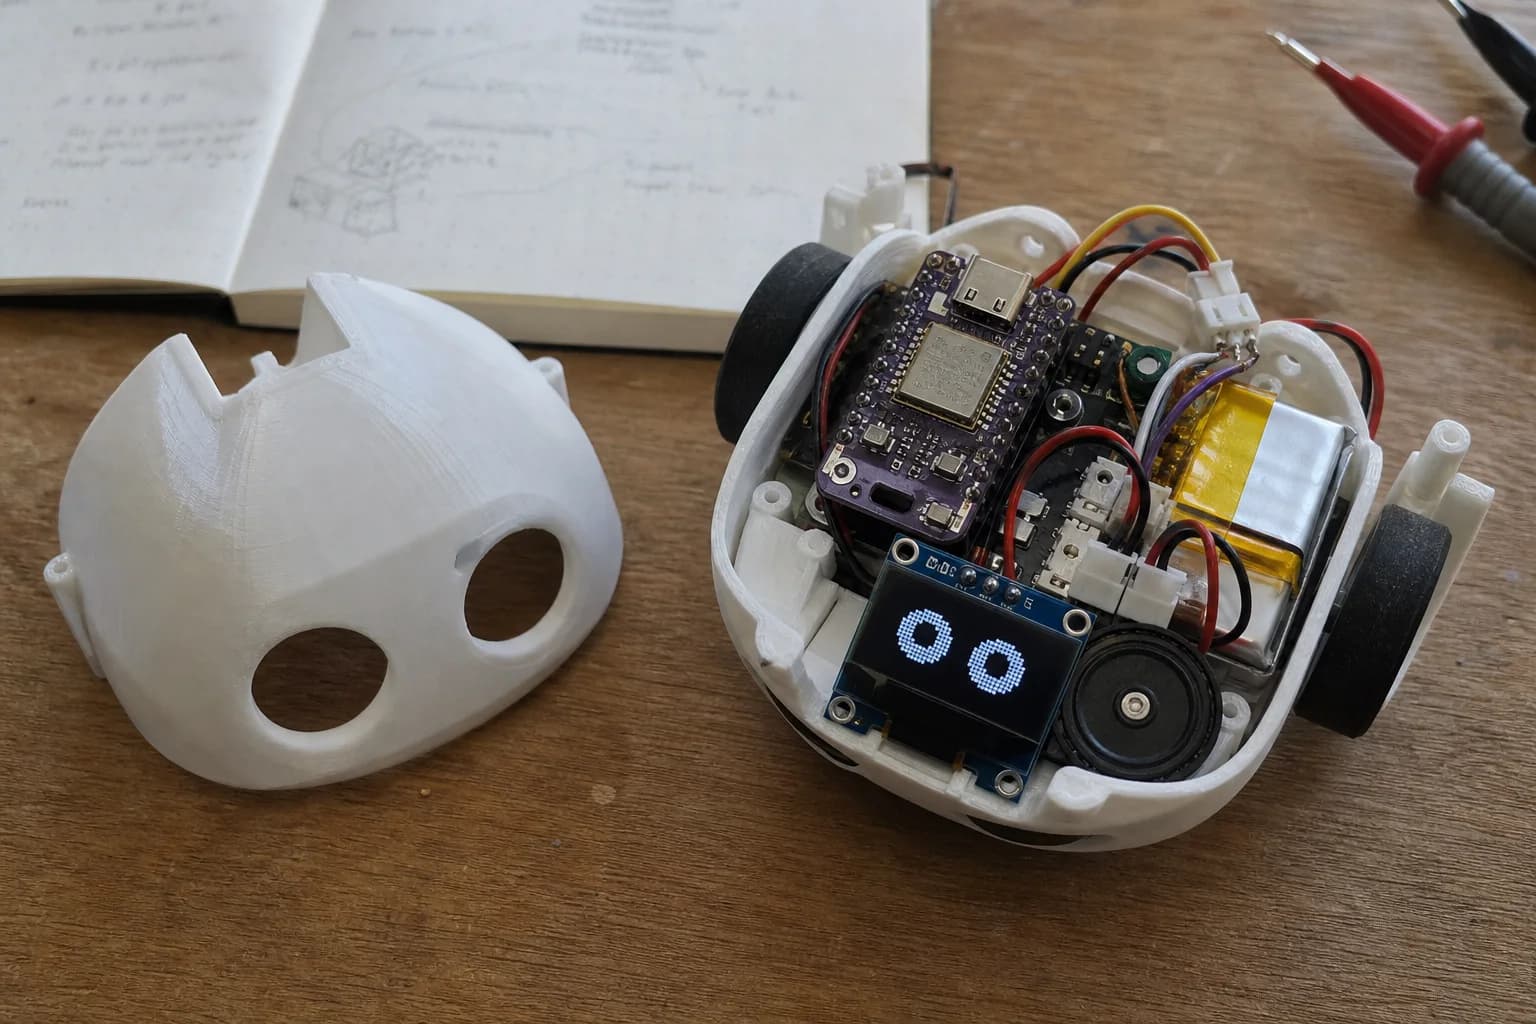
Phân tích các khối phần cứng chính của robot Mochi dùng ESP32-S3: màn hình, touch, microphone I2S, amplifier, loa, pin, sạc, nguồn và lưu ý chọn GPIO.
Cách LVGL hỗ trợ giao diện cảm xúc cho Robot Mochi: biểu cảm, menu, trạng thái pin và UI trên màn hình nhúng nhỏ.
Phần 2 series Mochi LVGL: tổ chức khuôn mặt, biểu cảm, pin, kết nối, screen, component và state cho giao diện robot.
Devlog đầu tiên của Mochi: những câu hỏi phần cứng ban đầu, quyết định firmware đầu tiên, và những gì đã sai ngay từ sớm.
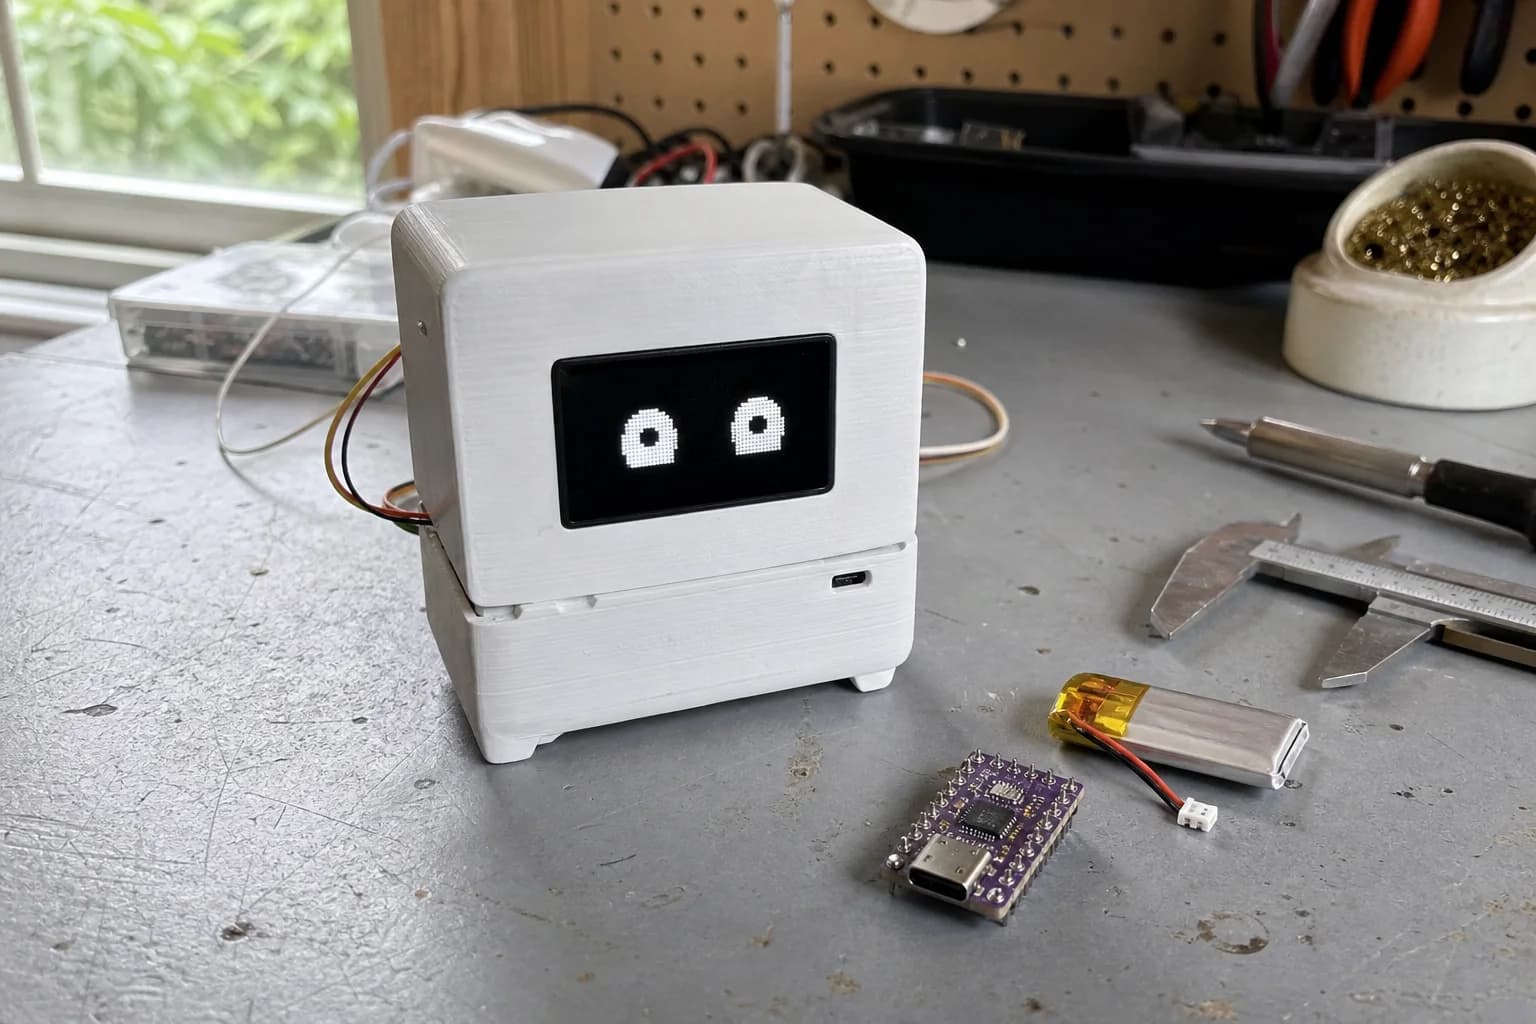
Giới thiệu Mochi, một dự án robot nhỏ để học thiết kế phần cứng, firmware nhúng, giao diện cảm xúc và trải nghiệm sản phẩm.
Nastrotek sử dụng cookie để phân tích truy cập và cá nhân hóa quảng cáo, giúp hiểu cách website được sử dụng. Bạn có thể chấp nhận hoặc từ chối các cookie không thiết yếu. Chính sách bảo mật